smartIO 8x24
Descrizione
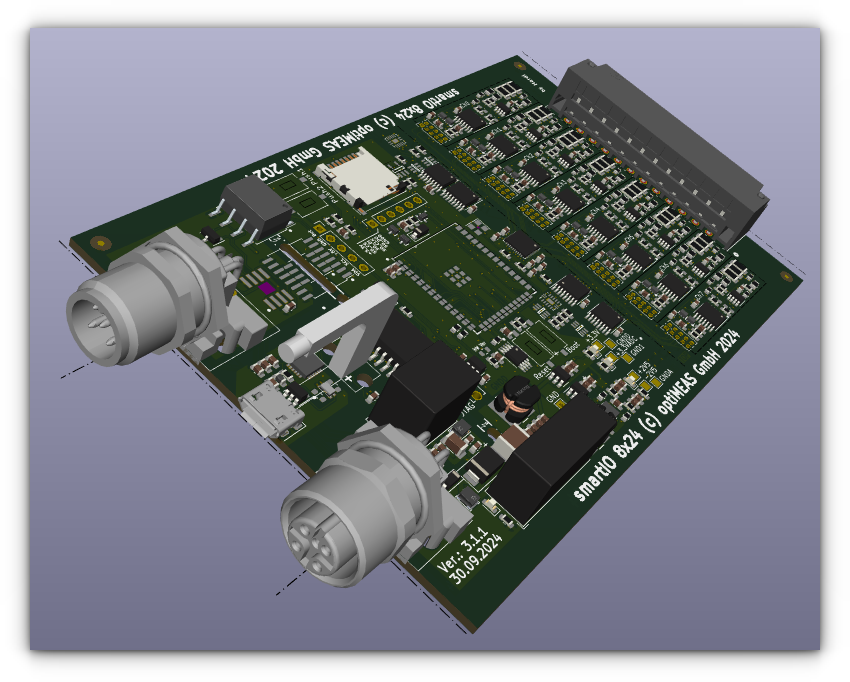
Lo smartIO 8x24 offre possibilità di collegamento per 8 sorgenti di segnale analogiche per la misura di tensione o di corrente con i seguenti campi di misura selezionabili:
- ±160V, ±80V, ±40V, ±20V, ±10V, ±5V
- ±200mA, ±100mA, ±50mA, ±25mA, (protetto con 500mA)
Ulteriori parametri principali sono
- Frequenza di campionamento fino a 1 kHz
- Convertitore analogico-digitale a 24 bit
- Tensione di modo comune fino a 100V
- Ingresso di corrente con protezione da sovraccarico
- Linearizzazione del sensore tramite polinomio
- Diverse possibilità di filtraggio
- Isolamento tra processo, alimentazione e interfacce digitali fino a 1700 V DC
La configurazione del modulo avviene tramite un'interfaccia seriale (USB) e l'ampio set di comandi SCPI con un qualsiasi programma terminale o, preferibilmente, optiCONTROL. Questa configurazione comprende anche gli indirizzi, le frequenze di invio e l'assegnazione dei messaggi CAN. Una configurazione sul campo può essere effettuata tramite il bus CAN con l'applicazione console smiocan. Questa fa parte delle versioni attuali dello Yocto Linux della famiglia smart (smartMINI, smartRAIL, …).
Ogni modulo, nella versione RAIL, viene testato singolarmente per quanto riguarda rigidità dielettrica e isolamento tra il lato di processo e il lato USB. Grazie al robusto alloggiamento in alluminio e alla vernice protettiva della scheda secondo EN50155 sono soddisfatti anche i requisiti per l'impiego su veicoli ferroviari.
Anche quando il modulo è integrato nell'alloggiamento dello smartRAIL, il collegamento per CAN e alimentazione avviene tramite i due connettori M12. Questi possono essere collegati in serie al connettore dello smartRAIL con un breve cavo di collegamento M12.
Per questi e per tutti gli altri dati, le descrizioni o gli esempi riportati relativi a questo prodotto, optiMEAS si riserva modifiche ed errori.
Funzione
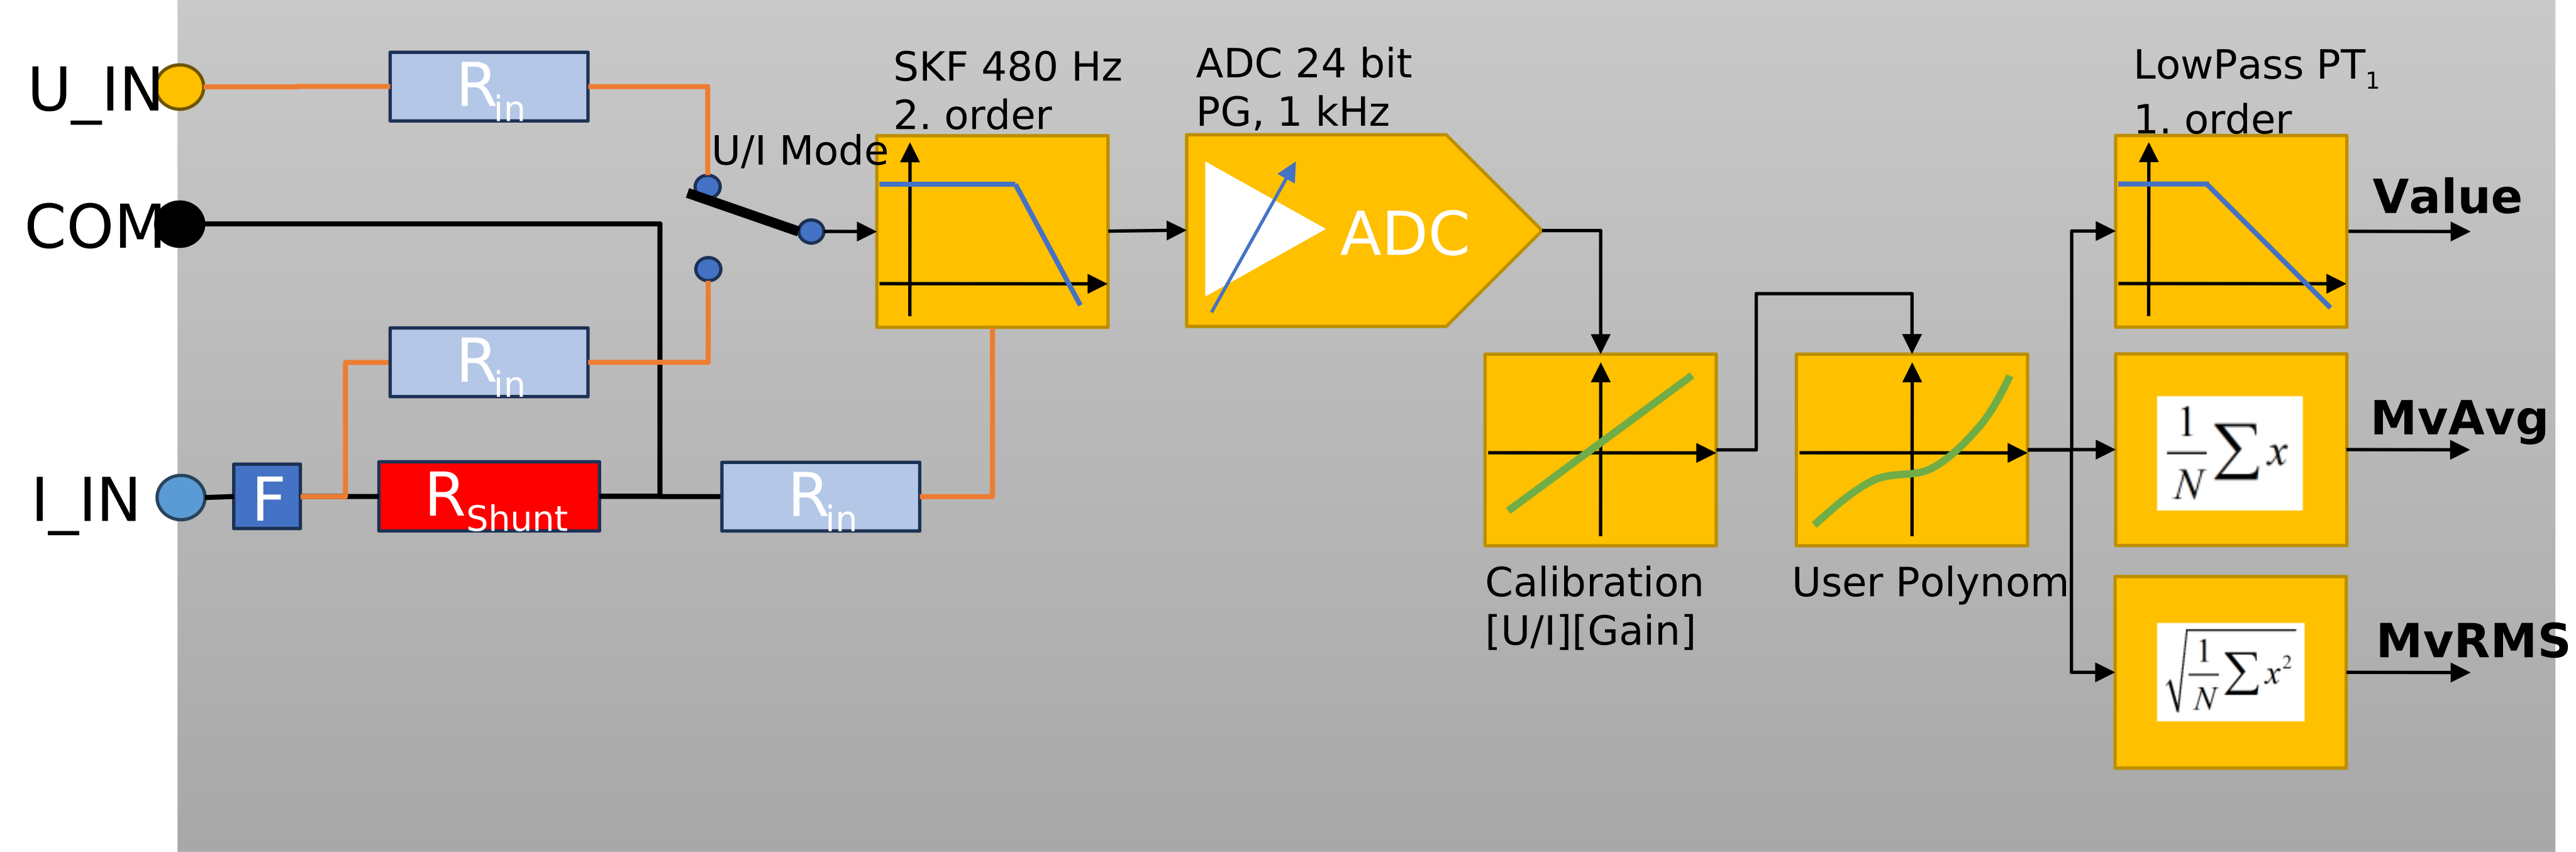
Lo smartIO 8x24 dispone di 8 ingressi, ciascuno con struttura identica:
-
I collegamenti dell'ingresso di tensione (U_IN, COM) sono collegati, ciascuno con alta impedenza di , a un selettore della modalità operativa e al successivo amplificatore di ingresso con filtro Sallen-Key (SKF).
-
I collegamenti dell'ingresso di corrente (I_IN, COM) sono collegati tra loro tramite un fusibile (F)1 a protezione dal sovraccarico e una piccola resistenza di shunt . Il prelievo della tensione sullo shunt avviene con alta impedenza di e porta, tramite il selettore della modalità operativa, al successivo amplificatore di ingresso con filtro Sallen-Key (SKF).
warningDevono essere osservate le indicazioni di collegamento nella sezione Misura di corrente! Il fusibile (500mA, rapido) nel percorso di misura è previsto come elemento di protezione contro la distruzione dell'ingresso di misura dovuta a un cablaggio errato. Può essere sostituito esclusivamente dal servizio optiMEAS (a pagamento)! Per evitare tempi di fermo e costi inutili, il cablaggio deve essere controllato accuratamente prima della messa in servizio! Per evitare danni si rimanda inoltre a questo capitolo!
-
I collegamenti COM degli 8 canali sono collegati tra loro solo tramite le impedenze di ingresso e un punto di massa virtuale. In questo modo gli ingressi sono predisposti per la misura differenziale in ogni modalità operativa. Il collegamento COM a un potenziale di riferimento è quindi obbligatorio su ogni canale utilizzato.
-
La tensione di modo comune2 tra gli ingressi può arrivare fino a 100V DC.
-
Il filtro Sallen-Key limita la larghezza di banda dell'ingresso a 480 Hz e agisce così come filtro anti-aliasing per il successivo convertitore AD.
-
Il convertitore AD a delta-sigma è configurabile fino a frequenze di campionamento di 1 kHz, in modo sincrono per tutti i canali di ingresso. L'amplificazione di ingresso programmabile consente diversi campi di misura; la risoluzione di conversione è di 24 bit.
-
Per ogni amplificazione e modalità operativa (U/I) è memorizzato un set di dati di calibrazione, con il quale viene calcolata la tensione o la corrente di misura all'ingresso.
-
Questa grandezza di misura calibrata può essere elaborata con un polinomio utente3 per riprodurre la curva caratteristica di un sensore. In questo modo il modulo può emettere direttamente tramite CAN la grandezza fisica misurata dal sensore.
-
Questa grandezza fisica viene inviata in parallelo a diversi stadi di filtro:
- un filtro passa-basso del 1° ordine
- un filtro a media mobile
- un filtro RMS mobile
L'ampiezza della finestra dei filtri mobili e la costante di tempo dei filtri passa-basso sono impostabili in comune per tutti i canali. Con un'ampiezza della finestra di 300 campioni è possibile misurare direttamente anche valori True-RMS per segnali AC con le frequenze tipiche di 50 Hz (15 periodi), 60 Hz (18 periodi) e 16 2/3 Hz (5 periodi).
Comunicazione
I valori misurati vengono trasmessi sul bus CAN in singoli messaggi. È possibile configurare fino a 20 messaggi CAN con:
- ID CAN (11 bit, 29 bit)
- Frequenza di invio in ms, dopo l'avvio del dispositivo o RTR
- Contenuto
Per il contenuto è disponibile un'ampia scelta di elementi di dati, che comprendono non solo i valori misurati filtrati, ma anche informazioni di stato del canale, la temperatura interna del modulo, la versione di firmware e hardware o l'unità fisica. I valori misurati vengono trasmessi preferibilmente come <float> a 4 byte, per cui, con un'adeguata pianificazione e configurazione del modulo, non è necessaria un'ulteriore scalatura lato ricevitore. È possibile anche la trasmissione come <int16>. In questo caso, però, la scalatura della grandezza di uscita dipende dal campo di misura scelto o dal polinomio utente, per sfruttare al meglio il campo di valori limitato.
La configurazione avviene con l'ausilio di un protocollo SCPI esteso tramite l'interfaccia seriale4 disponibile sul collegamento USB di configurazione (COM, /dev/tty). All'interfaccia seriale è possibile accedere con un qualsiasi programma terminale5. Il modulo integra l'immissione dei comandi modificabile con cronologia e offre un output opzionalmente colorato. Per determinati comandi che agiscono contemporaneamente su più canali, l'output è strutturato in modo leggibile. Inoltre il fine riga utilizzato (CR, LF, CRLF) viene rilevato automaticamente, consentendo così il funzionamento con un terminale (classico). Con il comando __? è possibile richiamare direttamente dal dispositivo un elenco dettagliato e documentato di tutti i comandi. I comandi critici sono protetti da un passcode. Il software di configurazione optiCONTROL mette a disposizione, per la configurazione del modulo, maschere di immissione di facile utilizzo per le impostazioni principali.
Tramite due messaggi CAN riservati (0x011, 0x012)6 è possibile stabilire una connessione di servizio con la nuova famiglia smartIO anche sul campo. Tramite i messaggi viene eseguito un protocollo ISO-TP esteso. Oltre alla vera e propria connessione dati (ASCII/binaria) vengono implementate in modo asincrono anche informazioni di stato per la gestione della connessione e per l'elaborazione del comando lato dispositivo. In questo modo è possibile selezionare un singolo dispositivo per la comunicazione sugli stessi messaggi CAN e trasmettere in modo sicuro e bidirezionale anche grandi quantità di dati. Inoltre è implementata una protezione dell'accesso tramite procedura seed-key.
Tramite questa connessione di servizio
- viene gestito il set di comandi SCPI del dispositivo per la configurazione e
- può essere eseguito un aggiornamento firmware del software del dispositivo.
Nelle versioni attuali dell'ambiente YOCTO, sui dispositivi della famiglia smart può essere utilizzata l'applicazione console smiocan per la comunicazione tramite questa connessione di servizio. L'app offre le seguenti possibilità:
- Eseguire la ricerca dei dispositivi
- Impostare ora/data del dispositivo
- Diversi output del registro eventi
- Eseguire comandi da
- riga di comando Linux
- un file batch oppure
- in modo interattivo
- Eseguire aggiornamenti firmware per un dispositivo specifico o per tutti i dispositivi
Isolamento dei gruppi di collegamento
Il gruppo di ingresso per tensione di alimentazione e bus CAN, l'interfaccia di configurazione USB e i collegamenti al processo sono isolati tra loro, idonei all'uso ferroviario per impianti con tensione nominale di esercizio di 110V, fino a una tensione di isolamento di 1,7kV DC.
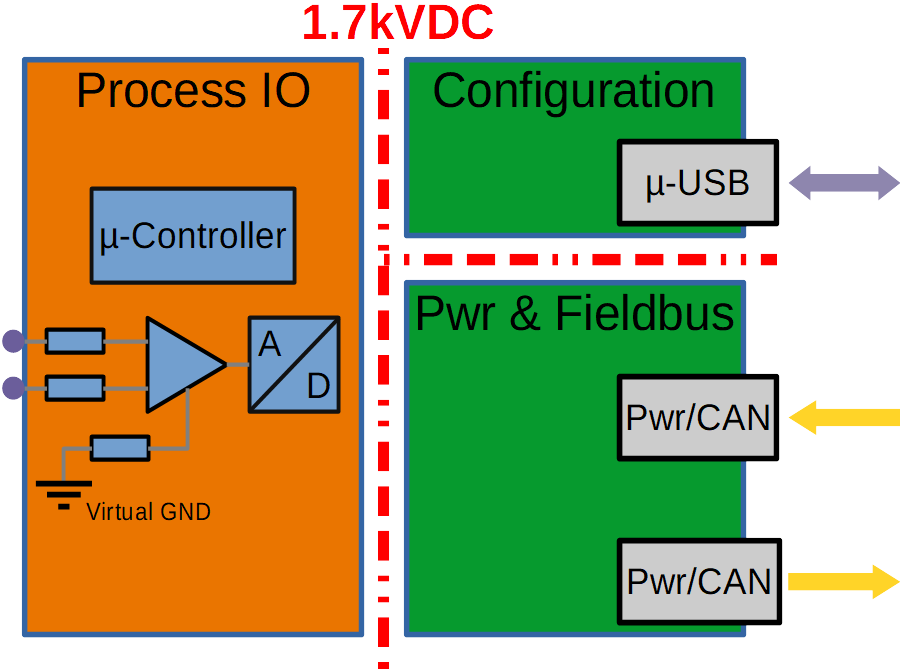
Gli ingressi di processo, a seconda della versione del modulo, sono collegati ad alta impedenza al punto di riferimento analogico interno (GND virtuale) e quindi – in genere in modo trascurabile - anche tra loro.
Interfacce del modulo
Ingressi di misura (X10)
Per gli ingressi di misura [X10] vengono utilizzati morsetti Phoenix a doppia fila con passo 3,5 mm. La posizione del pin 1 e il senso di numerazione sono contrassegnati sull'alloggiamento.
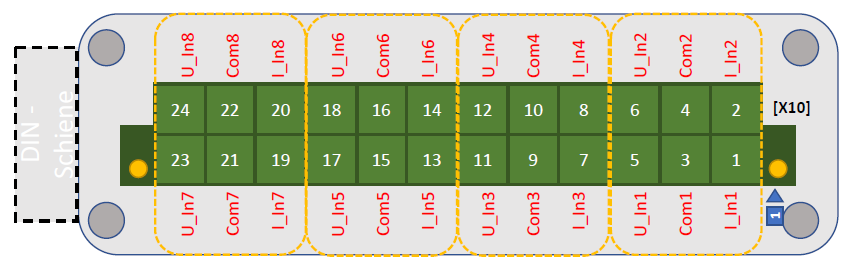
| Canale | I_IN | COM | U_IN |
|---|---|---|---|
| 1 | Pin 1 | Pin 3 | Pin 5 |
| 2 | Pin 2 | Pin 4 | Pin 6 |
| 3 | Pin 7 | Pin 9 | Pin 11 |
| 4 | Pin 8 | Pin 10 | Pin 12 |
| 5 | Pin 13 | Pin 15 | Pin 17 |
| 6 | Pin 14 | Pin 16 | Pin 18 |
| 7 | Pin 19 | Pin 21 | Pin 23 |
| 8 | Pin 20 | Pin 22 | Pin 24 |
I connettori Phoenix adatti sono
L'alloggiamento base del connettore sullo smartIO e i connettori possono essere contrassegnati in modo univoco tramite il profilo di codifica, se necessario, qualora vengano utilizzati più moduli smartIO. In questo modo sono possibili un premontaggio dei connettori e un collegamento a prova di scambio.
- Codice art. 1790647, CP-DMC 1,5 NAT - profilo di codifica
Misura di tensione
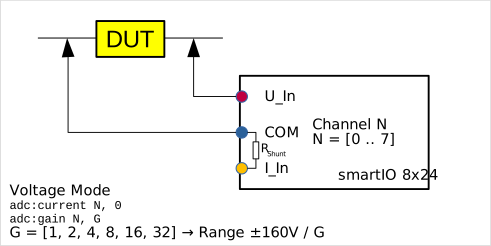
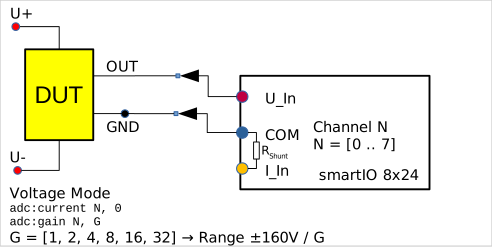
Per una misura di tensione devono essere utilizzati gli ingressi U_IN e COM. La misura è differenziale, devono essere sempre utilizzati entrambi i collegamenti. Tra i diversi canali di ingresso la differenza di potenziale deve rientrare nel campo della tensione di modo comune ammessa.
Nella configurazione dello smartIO, per il canale corrispondente deve essere disattivata la misura di corrente (adc:current N, 0) e deve essere scelto un campo di misura adatto (adc:gain N, G). Per la configurazione si raccomanda il software optiCONTROL; è possibile anche una configurazione tramite le interfacce SCPI.
L'esempio seguente mostra la misura di tensione su un componente qualsiasi del processo:
Il collegamento di un sensore attivo con amplificatore integrato e uscita in tensione (bipolare) avviene ad es. come segue:
Sono impostabili i seguenti campi di misura:
| Gain G | Campo di misura |
|---|---|
| 1 | |
| 2 | |
| 4 | |
| 8 | |
| 16 | |
| 32 |
Misura di corrente
Il fusibile (500mA, rapido) nel percorso di misura è previsto come elemento di protezione contro la distruzione dell'ingresso di misura dovuta a un cablaggio errato. Può essere sostituito esclusivamente dal servizio optiMEAS (a pagamento)! Per evitare tempi di fermo e costi inutili, il cablaggio deve essere controllato accuratamente prima della messa in servizio! Per evitare danni si rimanda inoltre a questo capitolo!
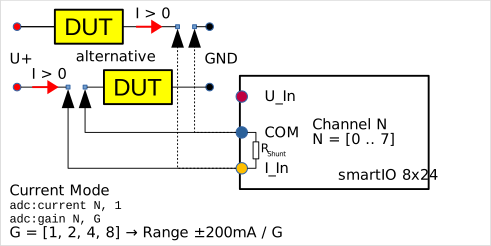
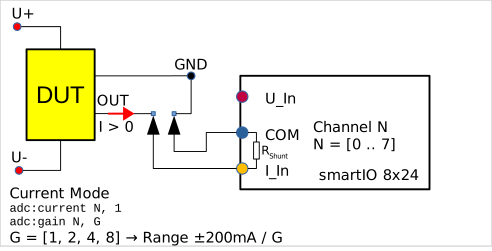
Per una misura di corrente devono essere utilizzati gli ingressi I_IN e COM. La misura è differenziale sulla resistenza di shunt interna, devono essere sempre utilizzati entrambi i collegamenti. La misura può essere effettuata in qualsiasi posizione nel circuito di misura della sorgente di segnale (high-side/low-side). Tra i diversi canali di ingresso la differenza di potenziale deve rientrare nel campo della tensione di modo comune ammessa.
Nella configurazione dello smartIO, per il canale corrispondente deve essere attivata la misura di corrente (adc:current N, 1) e deve essere scelto un campo di misura adatto (adc:gain N, G). Per la configurazione si raccomanda il software optiCONTROL; è possibile anche una configurazione tramite le interfacce SCPI.
Il collegamento di un sensore a 2 fili che modula la grandezza di misura come segnale di corrente 4-20mA sulla tensione di alimentazione avviene secondo lo schema seguente:
Se viene utilizzato un sensore con amplificatore integrato e uscita in corrente (bipolare) (ad es. trasduttore di corrente LEM), il collegamento avviene come segue:
Sono impostabili i seguenti campi di misura:
| Gain G | Campo di misura |
|---|---|
| 1 | |
| 2 | |
| 4 | |
| 8 |
I fattori di scala 16 e 32 non sono calibrati e non devono essere utilizzati per le misure.
Per un cablaggio ordinato dei sensori a 2 fili è adatto ad es. il morsetto per sensori di prossimità 270-560 di Wago con i relativi accessori (morsetto di alimentazione -564, ponticello -409, piastre terminali -319). Questo garantisce la distribuzione della tensione di alimentazione e il ritorno di massa per tutti i sensori e offre un numero sufficiente di collegamenti per i cavi dei sensori e gli ingressi di misura dello smartIO 8x24.
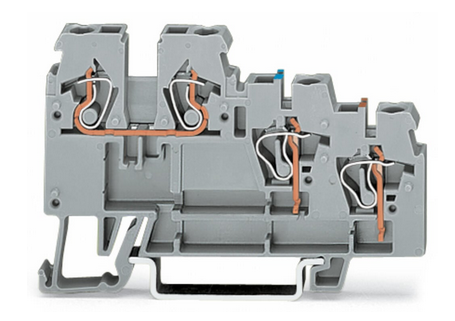
Il fusibile (500mA, rapido) nel percorso di misura è previsto come elemento di protezione contro la distruzione dell'ingresso di misura dovuta a un cablaggio errato. Può essere sostituito esclusivamente dal servizio optiMEAS (a pagamento)! Per evitare tempi di fermo e costi inutili, il cablaggio deve essere controllato accuratamente prima della messa in servizio! Per evitare danni si rimanda inoltre a questo capitolo!
Scalatura del sensore
Le grandezze di ingresso misurate, tensione o corrente, vengono trasmesse con le impostazioni di fabbrica in formato float tramite il bus CAN. Non è necessaria una scalatura sul campo di misura utilizzato nel file DBC. La scalatura sulla grandezza fisica rilevata dal sensore può avvenire nel file DBC o, meglio, tramite la definizione del polinomio nello smartIO. Quest'ultima consente anche la corretta rappresentazione dei valori True-RMS calcolati nello smartIO.
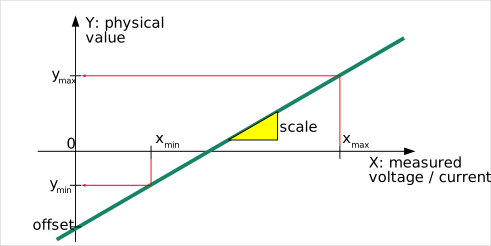
Di seguito è riportato un esempio per la determinazione dei coefficienti per il collegamento di un sensore di pressione 4-20mA:
Il polinomio da determinare esprime la relazione tra il segnale di misura (tensione o corrente all'ingresso di misura) e la grandezza fisica misurata del sensore:
Dalla scheda tecnica del sensore sono da ricavare i seguenti dati:
Inserendo questi punti nell'equazione precedente si ottiene:
In questo caso, per il canale N=2 si imposterebbe nello smartIO il seguente polinomio:
adc:polynom 2, 12.5, -100.0
adc:unit 2, "hPa"
La configurazione guidata tramite finestre di dialogo con optiCONTROL è decisamente più semplice:
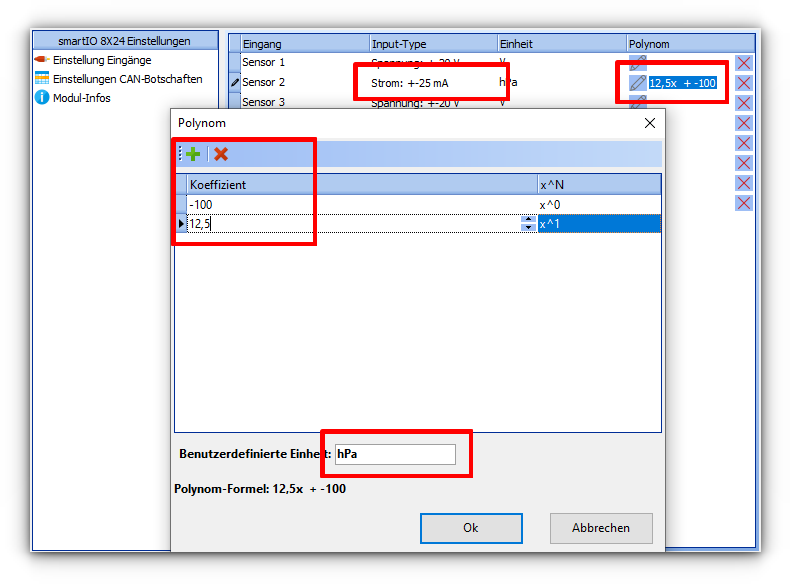
Tutti i valori risultanti sul bus CAN sono quindi scalati correttamente in hPa per questo canale.
Alimentazione, bus CAN, configurazione (X20 - X22)
Tensione di alimentazione e bus CAN sono disponibili su due connettori M12 (codifica A)
[X20] e [X22] secondo la piedinatura Device-Net. L'
alimentazione a 24V viene fatta passare dal connettore
alla presa, come pure il collegamento al bus CAN. In questo modo è possibile collegare in
serie più moduli smartIO diversi. Se non segue alcun altro modulo smartIO, il
bus CAN deve essere terminato con un connettore con resistenza di terminazione integrata (120 Ω) oppure
direttamente sul morsetto Phoenix. CAN-GND coincide con la massa di alimentazione.
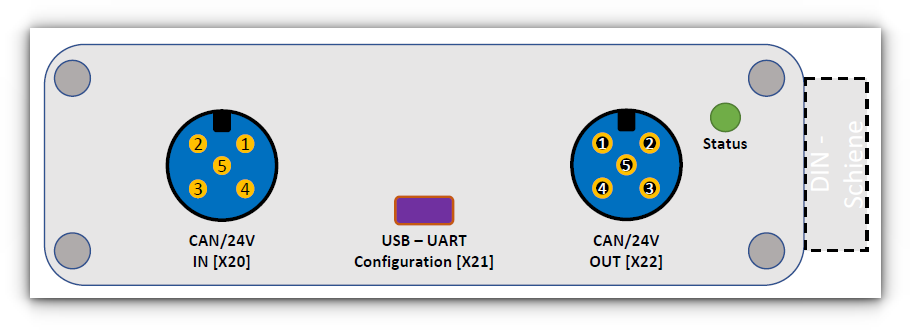
CAN In/Out (X20, X22)
I due collegamenti [X20] e [X22] sono collegati internamente 1:1 e hanno funzionalità identica. L'esecuzione come coppia maschio/femmina consente di proseguire direttamente il bus CAN aggirando lo smartIO.
| Pin | Segnale | Descrizione |
|---|---|---|
| 1 | CAN-Shield | Schermatura del cavo, viene fatta passare |
| 2 | +24 V | Alimentazione +24V (nom., vedere dati tecnici) |
| 3 | GND | Massa di riferimento per alimentazione e bus CAN |
| 4 | CAN H | Bus CAN: CAN-High |
| 5 | CAN L | Bus CAN: CAN-Low |
È possibile utilizzare cavi Device-Net disponibili in commercio, che vanno da presa a connettore. Per i cavi confezionati, per le coppie di collegamento 2 e 3 nonché 4 e 5 devono essere scelti rispettivamente fasci di conduttori twisted pair.
Lo smartIO non ha di per sé alcuna resistenza di terminazione interna per il bus CAN. Questa è disponibile come accessorio in formato M12.
-
Codice art. 1507816, SAC-5P-M12MS CAN TR (maschio)
-
Codice art. 1529344, SAC-5P-M12FS CAN TR (femmina)
Per la realizzazione di reti bus CAN e la relativa terminazione si rimanda a questo articolo.
USB (X21)
Dietro l'interfaccia di configurazione USB-UART [X21] si trova un convertitore USB-seriale (CP2102N), che sotto Windows viene mappato come porta COM virtuale e sotto Linux come /dev/tty* e /dev/serial/by*… Anche questo collegamento è isolato elettricamente rispetto al livello di processo. Per la configurazione del modulo viene utilizzato il protocollo SCPI basato su ASCII. Per la configurazione dei moduli smartIO si raccomanda tuttavia il software optiCONTROL di optiMEAS, che offre un'interfaccia utente grafica con finestre di dialogo appositamente predisposte.
Certificazioni
Dichiarazione di conformità CE

Il marchio CE indica la conformità alla
- Direttiva EMC,
- RoHS 2011/65/UE (08.06.2011) e alla
- Direttiva Bassa Tensione.
Applicazioni ferroviarie - Apparecchiature elettroniche su veicoli ferroviari, EN 50155:2017
| Argomento | Descrizione | Norma |
|---|---|---|
 | Per la versione smartRAIL, oltre alla dichiarazione di conformità CE, vengono effettuate anche le seguenti classificazioni e certificazioni secondo EN50155: | |
 | Condizioni ambientali: - AX (2000m) - TX (...) - Freddo - Caldo secco - Caldo umido ciclico | EN 50125-1 §4.2.1 EN 50155 §4.1.2 EN 50155 §13.4.4 EN 50155 §13.4.5 EN 50155 §13.4.7 |
 | Vibrazioni e urti - Vibrazioni - Urti | IEC61373 §8 + 9 IEC61373 §10 |
 | EMC + isolamento Le prove individuali vengono eseguite e documentate secondo EN50155 §12.2 - Controllo visivo - Isolamento 500V DC - Tensione di tenuta 1.7kV | EN50121-3-2 EN 61000-3-2/3 EN 55016-2-1/2 EN50155 §12.2.1 EN50155 §12.2.9.1 EN50155 §12.2.9.2 |
 | Protezione antincendio | EN45545-2 |
Dati tecnici
Tensione di alimentazione / condizioni ambientali
| Parametro | Note | Min | Tip | Max | Unità |
|---|---|---|---|---|---|
| Tensione di alimentazione | con protezione da inversione di polarità | 8 | 36 | V | |
| Protezione da sovratensione | no | ||||
| Protezione ESD | diodo TVS | 40 | V | ||
| Assorbimento di corrente | @ 24V | 50 | 60 | mA | |
| Connettore | codifica A (M + F) | M12 | |||
| Temperatura di esercizio | EN 50155 / campo TX7 | -40 | 85 | °C | |
| Umidità relativa | (con condensa) | 5 | 95 | % | |
| Rivestimento PCB | EN50155 | PC2 | |||
| Alloggiamento | Alluminio | ||||
| Lunghezza | (senza connettore) | 124 | mm | ||
| Larghezza | 85 | mm | |||
| Altezza | 35 | mm | |||
| Peso | 330 | g | |||
| Raffreddamento | passivo | ||||
| Classe di protezione | ISO 20653 | IP54 | |||
| Montaggio | guida di supporto (EN 50022) | TS 35 | |||
| Versione RAIL | |||||
| Resistenza di isolamento | @ 500V | 10 | |||
| Prova di tensione di tenuta | 60s | 1.7 | kV |
CPU
| Parametro | Note | Valore | Unità |
|---|---|---|---|
| Processore | ESP32-S3 | ||
| Famiglia | Xtensa® 32-bit LX7 | ||
| Clock | 240 | MHz | |
| ROM | FLASH | 384 | kB |
| RAM | SRAM | 512 | kB |
| Bus dati | 32 | bit |
Ingressi analogici, digitalizzazione
| Parametro | Note | Min | Tip | Max | Unità |
|---|---|---|---|---|---|
| Numero | Tensione, differenziale8 | 8 | |||
| Campo di misura | Gain = 1 | -160 | 160 | V | |
| Gain = 2 | -80 | 80 | V | ||
| Gain = 4 | -40 | 40 | V | ||
| Gain = 8 | -20 | 20 | V | ||
| Gain = 16 | -10 | 10 | V | ||
| Gain = 32 | -5 | 5 | V | ||
| Precisione | 0,02 | % FS | |||
| Resistenza di ingresso | verso MP virt. | 1 | |||
| Numero | Corrente, differenziale8 | 8 | |||
| Gain = 1 | -200 | 200 | mA | ||
| Gain = 2 | -100 | 100 | mA | ||
| Gain = 4 | -50 | 50 | mA | ||
| Gain = 8 | -25 | 25 | mA | ||
| Precisione | 0,50 | % FS | |||
| Reiezione di modo comune | 0,05 | % FS | |||
| Shunt | , 1.5W7 | 10 | |||
| Fuse | 32V, fast Sostituzione solo da parte del servizio optiMEAS | 500 | mA | ||
| Resistenza di ingresso | verso MP virt. | 1 | |||
| Filtro anti-aliasing | Filtro Sallen-Key, 2° ord., commutabile | 480 | Hz | ||
| Convertitore | Delta-Sigma | 24 | bit | ||
| Frequenza di campionamento | 1000 | Hz | |||
| Frequenza di uscita | tramite CAN | 0 | 1000 | Hz | |
| Filtro software | Passa-basso, 1° ord. | 0 | 1000 | ms | |
| Media mobile, RMS | 300 | 500 | Samples | ||
| Linearizzazione | Polinomio |
Interfacce
| Parametro | Note | Min | Tip | Max | Unità |
|---|---|---|---|---|---|
| Numero | CAN 2.0 B | 1 | |||
| Baudrate | parametrizzabile | 500 | 1000 | kbit/s | |
| Connettore | codifica A (M + F) | M12 | |||
| Resistenza di terminazione | no | ||||
| Numero | Seriale /USB | 1 | |||
| Baudrate | fissa | 38400 | kbit/s | ||
| Connettore | Micro-USB | ||||
| Chipset | Alimentazione tramite USB | CP2102N | |||
| Protocollo | SCPI |
Entrambe le interfacce sono isolate l'una dall'altra e dall'ingresso di misura.
Alla richiesta SCPI *idn? il modulo risponde con un'identificazione secondo il seguente schema, in cui numero di serie, versioni e data/timestamp varieranno:
optiMEAS, smartIO, 8X24, 1, 24006200011, 1.35, 0, Nov 22 2024 15:50:07, 20240610
Immagine di processo
I seguenti messaggi sono riservati per la famiglia smartIO con controller ESP:
| CAN-Id (dec) | CAN-Id (hex) | Tipo di dati | Direzione | Descrizione | Unità |
|---|---|---|---|---|---|
| 16 | 0x010 | uint48 | a tutti gli smartIO | Timestamp (Unix, 1970-01-01) | ms |
| uint8 | 0 | ||||
| uint8 | Checksum | ||||
| 17 | 0x011 | ISO-TP+9 | a tutti gli smartIO | Interfaccia di diagnostica | |
| 18 | 0x012 | ISO-TP+9 | dallo smartIO attivato | Interfaccia di diagnostica |
L'immagine di processo per dati di misura e informazioni di stato viene configurata liberamente tramite l'interfaccia SCPI. Con le impostazioni di fabbrica vengono inviati i seguenti messaggi e contenuti in formato Motorola (MSB) con un baudrate di 500kBit:
can:msg      0x0F0,    -2, 9000, 9001, 9002
can:msg      0x0F1,    10,    0,    1
can:msg      0x0F2,    10,    2,    3
can:msg      0x0F3,    10,    4,    5
can:msg      0x0F4,    10,    6,    7
can:msg      0x0F5,   100,  200,  201
can:msg      0x0F6,   100,  202,  203
can:msg      0x0F7,   100,  204,  205
can:msg      0x0F8,   100,  206,  207
can:msg      0x0FD,  1000, 8000, 8001, 8002, 8300, 8301, 8110
| CAN-Id (dec) | CAN-Id (hex) | Param.-ID | Tipo di dati | Cadenza di uscita | Descrizione | Unità |
|---|---|---|---|---|---|---|
| 240 | 0x0F0 | 9000 | uint40 | Startup + RTR | Serial Number240062##### | |
| 9001 | uint8 | HW Version | ||||
| 9002 | uint16 | SW Version | ||||
| 241 | 0x0F1 | 0 | float | 10 ms | Input 1, PT1-Filter | V, mA, X |
| 1 | float | Input 2, PT1-Filter | V, mA, X | |||
| 242 | 0x0F2 | 2 | float | 10 ms | Input 3, PT1-Filter | V, mA, X |
| 3 | float | Input 4, PT1-Filter | V, mA, X | |||
| 243 | 0x0F3 | 4 | float | 10 ms | Input 5, PT1-Filter | V, mA, X |
| 5 | float | Input 6, PT1-Filter | V, mA, X | |||
| 244 | 0x0F4 | 6 | float | 10 ms | Input 7, PT1-Filter | V, mA, X |
| 7 | float | Input 8, PT1-Filter | V, mA, X | |||
| 245 | 0x0F5 | 200 | float | 100 ms | Input 1, RMS[300] | V, mA, X |
| 201 | float | Input 2, RMS[300] | V, mA, X | |||
| 246 | 0x0F6 | 202 | float | 100 ms | Input 3, RMS[300] | V, mA, X |
| 203 | float | Input 4, RMS[300] | V, mA, X | |||
| 247 | 0x0F7 | 204 | float | 100 ms | Input 5, RMS[300] | V, mA, X |
| 205 | float | Input 6, RMS[300] | V, mA, X | |||
| 248 | 0x0F8 | 206 | float | 100 ms | Input 7, RMS[300] | V, mA, X |
| 207 | float | Input 8, RMS[300] | V, mA, X | |||
| 253 | 0x0FD | 8000 | uint8 | 1000 ms | CPU0 load | % |
| 8001 | uint8 | CPU1 load | % | |||
| 8002 | uint16 | PCB Temperature | 0.1 °C | |||
| 8300 | uint8 | Status SK-Filter, bool[8] | ||||
| 8301 | uint8 | Current-Modes, bool[8] | ||||
| 8110 | uint16 | Missing ADC cycles |