smartIO 8x24
Description
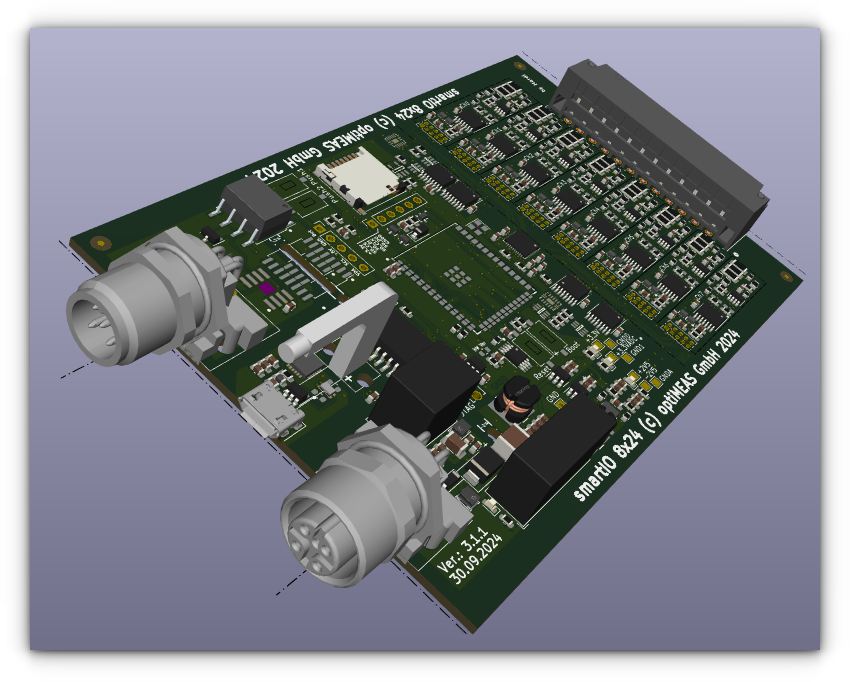
Le smartIO 8x24 offre des possibilités de raccordement pour 8 sources de signaux analogiques pour la mesure de tension ou de courant, avec les plages de mesure sélectionnables suivantes :
- ±160V, ±80V, ±40V, ±20V, ±10V, ±5V
- ±200mA, ±100mA, ±50mA, ±25mA, (protégé par un fusible de 500mA)
Autres paramètres clés :
- Fréquence d'échantillonnage jusqu'à 1 kHz
- Convertisseur analogique-numérique 24 bits
- Tension de mode commun jusqu'à 100V
- Entrée courant avec protection contre les surcharges
- Linéarisation du capteur par polynôme
- Différentes possibilités de filtrage
- Isolation entre le process, l'alimentation et les interfaces numériques jusqu'à 1700 V DC
La configuration du module s'effectue via une interface série (USB) et le vaste jeu de commandes SCPI, avec n'importe quel programme de terminal ou, de préférence, optiCONTROL. Cette configuration comprend également les adresses, les cadences d'émission et l'affectation des messages CAN. Une configuration sur le terrain peut être réalisée via le bus CAN au moyen de l'application console smiocan. Celle-ci fait partie, dans les versions actuelles, du Yocto Linux de la famille smart (smartMINI, smartRAIL, …).
Chaque module, en version RAIL, est testé individuellement en ce qui concerne la rigidité diélectrique et l'isolation entre le côté process et le côté USB. Grâce au boîtier aluminium robuste et au vernis de protection de la carte selon EN50155, les exigences d'une utilisation sur véhicules ferroviaires sont également satisfaites.
Même lorsque le module est intégré dans le boîtier du smartRAIL, la liaison pour le CAN et l'alimentation en tension s'effectue via les deux connecteurs M12. Ceux-ci peuvent être montés en série avec la connexion du smartRAIL au moyen d'un court câble de raccordement M12.
Pour ces données ainsi que pour toutes les autres données, descriptions ou exemples relatifs à ce produit, optiMEAS se réserve le droit d'apporter des modifications et décline toute responsabilité en cas d'erreur.
Fonctionnement
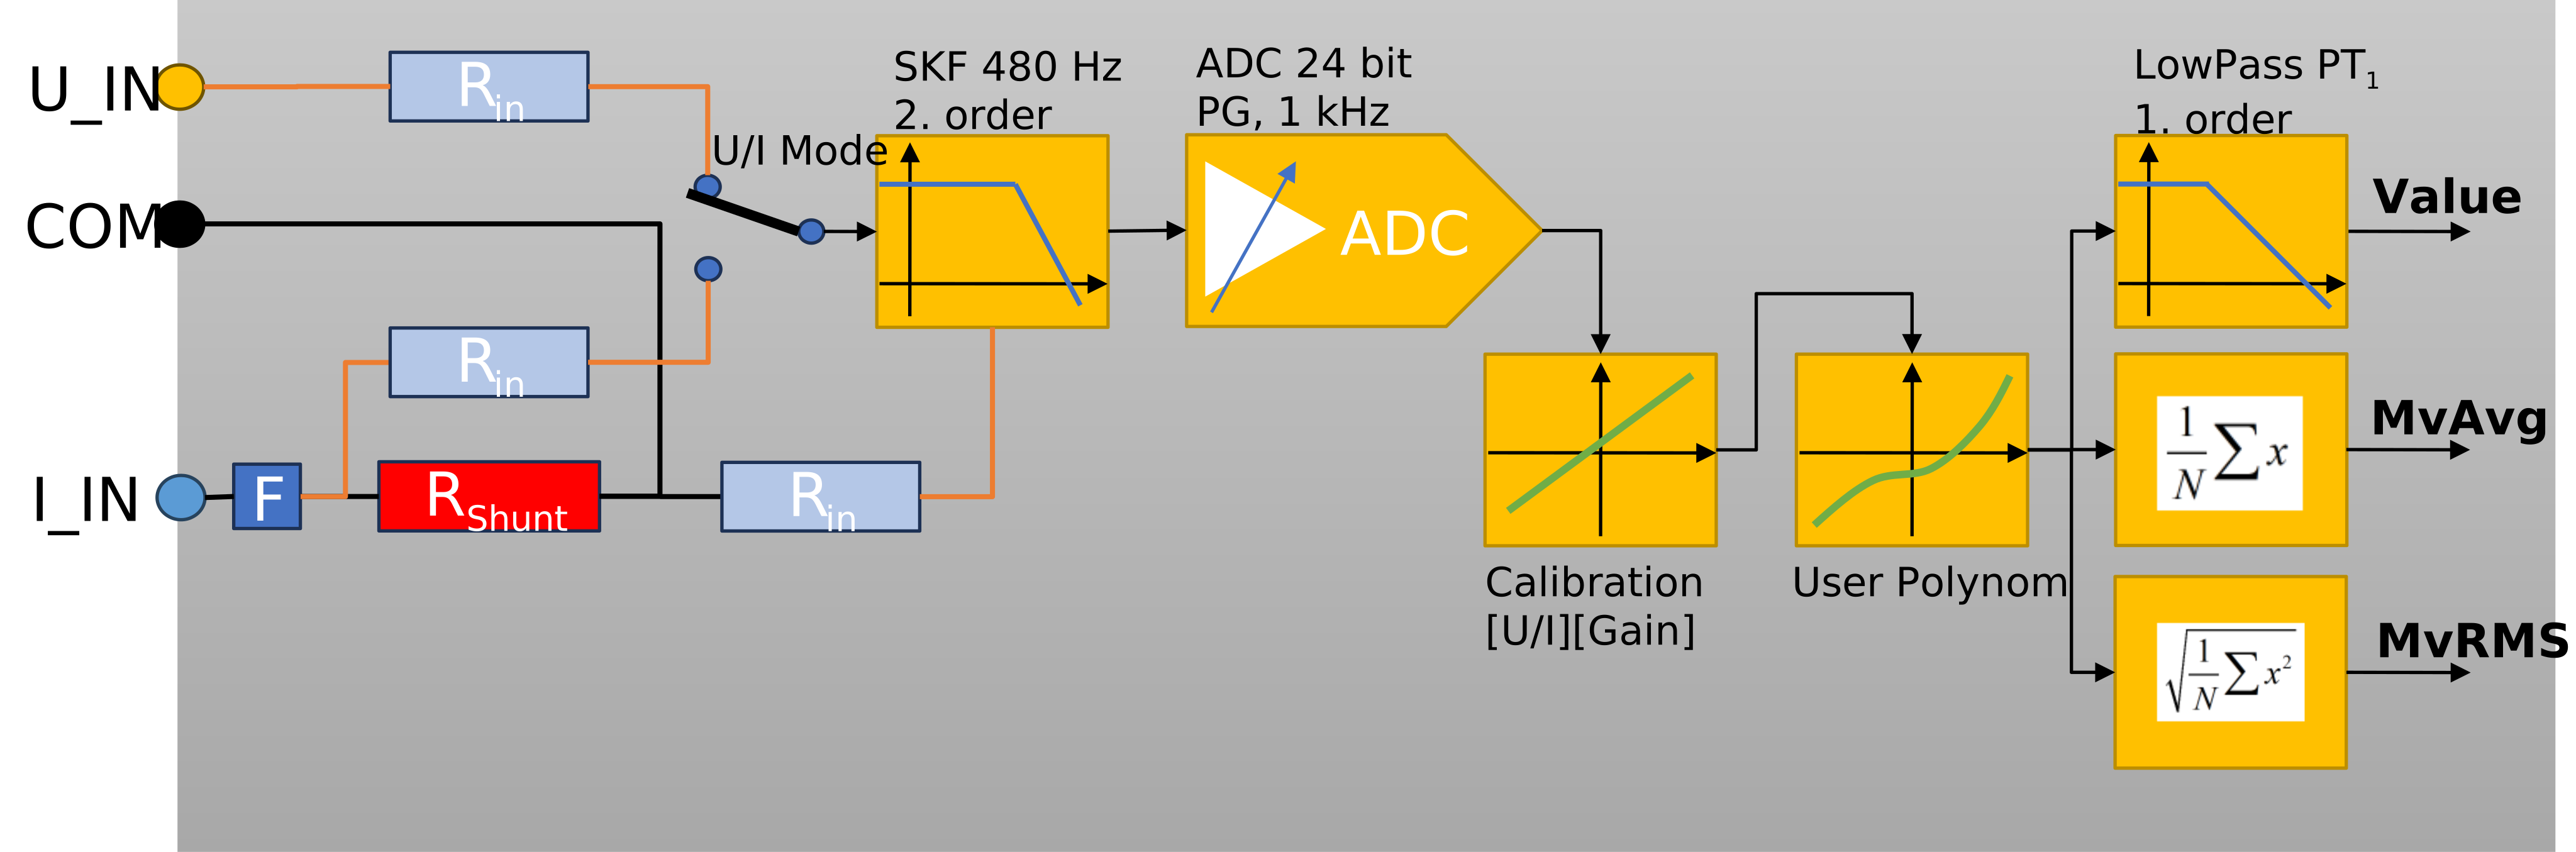
Le smartIO 8x24 possède 8 entrées, toutes construites de manière identique :
-
Les connexions de l'entrée tension (U_IN, COM) sont reliées, avec une impédance élevée de , à un sélecteur de mode de fonctionnement puis à l'amplificateur d'entrée suivant avec filtre de Sallen-Key (SKF).
-
Les connexions de l'entrée courant (I_IN, COM) sont reliées entre elles par un fusible (F)1 de protection contre les surcharges et une petite résistance de shunt . La prise de tension aux bornes du shunt s'effectue avec une impédance élevée de et passe par le sélecteur de mode de fonctionnement vers l'amplificateur d'entrée suivant avec filtre de Sallen-Key (SKF).
attentionLes consignes de raccordement de la section Mesure de courant doivent être respectées ! Le fusible (500mA, rapide) dans le chemin de mesure est prévu comme instance de protection contre la destruction de l'entrée de mesure en cas de câblage erroné. Il ne doit être remplacé que par le service optiMEAS (payant) ! Pour éviter des temps d'arrêt et des coûts inutiles, le câblage doit être vérifié soigneusement avant la mise en service ! Pour éviter des dommages, reportez-vous également à ce chapitre !
-
Les connexions COM des 8 voies ne sont reliées entre elles que par les impédances d'entrée et un point de masse virtuel. Les entrées sont ainsi conçues pour la mesure différentielle dans chaque mode de fonctionnement. Il est donc impératif de relier la connexion COM à un potentiel de référence sur chaque voie utilisée.
-
La tension de mode commun2 entre les entrées peut atteindre 100V DC.
-
Le filtre de Sallen-Key limite la bande passante de l'entrée à 480 Hz et agit ainsi comme filtre anti-repliement pour le convertisseur AN suivant.
-
Le convertisseur AN, de type delta-sigma, est configurable jusqu'à des fréquences d'échantillonnage de 1 kHz, de manière synchrone pour toutes les voies d'entrée. Le gain d'entrée programmable permet différentes plages de mesure ; la largeur de conversion est de 24 bits.
-
Pour chaque gain et chaque mode de fonctionnement (U/I), un jeu de données d'étalonnage est enregistré, avec lequel la tension ou le courant de mesure à l'entrée est calculé.
-
Cette grandeur de mesure étalonnée peut être combinée avec un polynôme utilisateur3 pour reproduire une courbe caractéristique de capteur. Le module peut ainsi fournir directement via le CAN la grandeur de mesure physique du capteur.
-
Cette grandeur de mesure physique est appliquée en parallèle à différents étages de filtrage :
- un filtre passe-bas du 1er ordre
- un filtre de moyenne glissante
- un filtre RMS glissant
La largeur de fenêtre des filtres glissants et la constante de temps des filtres passe-bas sont réglables en commun pour toutes les voies. Avec une largeur de fenêtre de 300 échantillons, des valeurs True-RMS peuvent également être mesurées directement pour des signaux AC aux fréquences usuelles de 50 Hz (15 périodes), 60 Hz (18 périodes) et 16 2/3 Hz (5 périodes).
Communication
Les valeurs mesurées sont transmises sur le bus CAN dans des messages individuels. Jusqu'à 20 messages CAN peuvent être configurés avec :
- CAN-ID (11 bits, 29 bits)
- Cadence d'émission en ms, après le démarrage de l'appareil ou RTR
- Contenu
Pour le contenu, un large choix d'éléments de données est disponible, qui comprend non seulement les valeurs mesurées filtrées, mais aussi des informations d'état de la voie, la température interne du module, la version du firmware et du matériel, ou l'unité physique. Les valeurs mesurées sont de préférence transmises sous forme de <float> sur 4 octets, ce qui, avec une planification et une configuration appropriées du module, supprime tout besoin de mise à l'échelle supplémentaire côté récepteur. La transmission sous forme de <int16> est également possible. La mise à l'échelle de la grandeur de sortie dépend alors toutefois de la plage de mesure choisie ou du polynôme utilisateur, afin d'exploiter au mieux la plage de valeurs restreinte.
La configuration s'effectue à l'aide d'un protocole SCPI étendu via l'interface série4 disponible sur la connexion de configuration USB (COM, /dev/tty). L'interface série peut être adressée avec n'importe quel programme de terminal5. Le module ajoute une saisie de commandes éditable avec historique et propose une sortie éventuellement en couleur. Pour certaines commandes agissant simultanément sur plusieurs voies, la sortie est structurée de façon lisible. Par ailleurs, la fin de ligne utilisée (CR, LF, CRLF) est déterminée automatiquement, ce qui permet le fonctionnement sur un terminal (classique). La commande __? permet d'obtenir directement depuis l'appareil une liste détaillée et documentée de toutes les commandes. Les commandes critiques sont protégées par un code d'accès. Le logiciel de configuration optiCONTROL met à disposition, pour la configuration du module, des masques de saisie faciles à utiliser pour les réglages essentiels.
Via deux messages CAN réservés (0x011, 0x012)6, une connexion de service peut également être établie sur le terrain avec la nouvelle famille smartIO. Un protocole ISO-TP étendu est exécuté via ces messages. Outre la connexion de données proprement dite (ASCII/binaire), des informations d'état asynchrones relatives à la gestion de la connexion et au traitement de la commande côté appareil sont également mises en œuvre. Il devient ainsi possible de sélectionner un appareil à la fois pour la communication sur les mêmes messages CAN et de transmettre de manière fiable et bidirectionnelle même de grandes quantités de données. Une protection d'accès par procédé Seed-Key est en outre mise en œuvre.
Via cette connexion de service
- le jeu de commandes SCPI de l'appareil est utilisé pour la configuration et
- une mise à jour du firmware du logiciel de l'appareil peut être effectuée.
Dans les versions actuelles de l'environnement YOCTO, l'application console smiocan peut être utilisée sur les appareils de la famille smart pour communiquer via cette connexion de service. L'application offre les possibilités suivantes :
- Exécuter une recherche d'appareils
- Régler l'heure/la date de l'appareil
- Diverses sorties de journal
- Exécuter des commandes
- depuis la ligne de commande Linux
- depuis un fichier batch ou
- de manière interactive
- Exécuter des mises à jour du firmware pour un appareil donné ou pour tous les appareils
Isolation des groupes de connexions
Le groupe d'entrée pour la tension d'alimentation et le bus CAN, l'interface de configuration USB et les connexions vers le process sont isolés les uns des autres, aptes à un usage ferroviaire pour des installations avec une tension de service nominale de 110V, jusqu'à une tension d'isolement de 1,7kV DC.
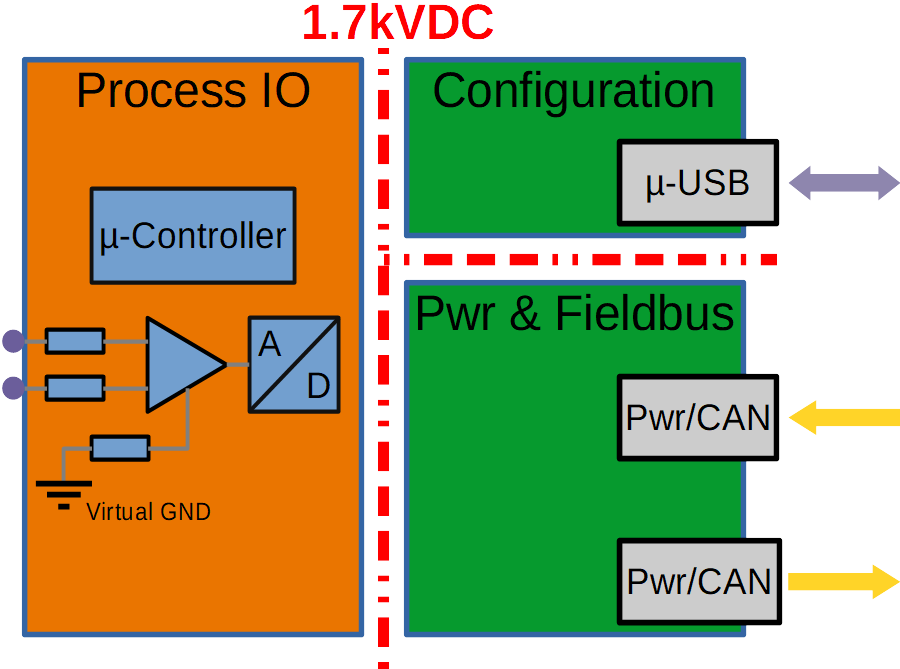
Les entrées de process sont, selon la version du module, reliées à haute impédance au point de référence analogique interne (GND virtuel) et donc – en général de façon négligeable – également entre elles.
Interfaces du module
Entrées de mesure (X10)
Pour les entrées de mesure [X10], des bornes Phoenix à double rangée au pas de 3,5 mm sont utilisées. La position de la broche 1 et le sens de numérotation sont repérés sur le boîtier.
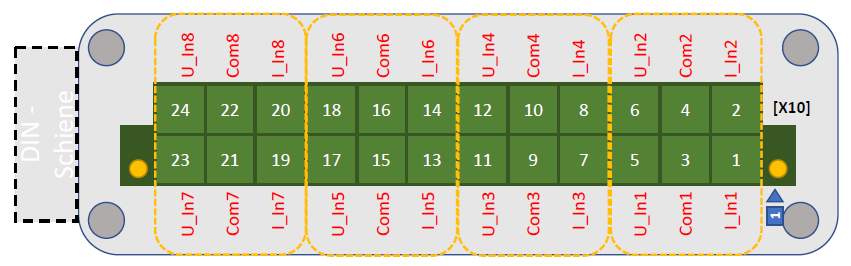
| Voie | I_IN | COM | U_IN |
|---|---|---|---|
| 1 | Pin 1 | Pin 3 | Pin 5 |
| 2 | Pin 2 | Pin 4 | Pin 6 |
| 3 | Pin 7 | Pin 9 | Pin 11 |
| 4 | Pin 8 | Pin 10 | Pin 12 |
| 5 | Pin 13 | Pin 15 | Pin 17 |
| 6 | Pin 14 | Pin 16 | Pin 18 |
| 7 | Pin 19 | Pin 21 | Pin 23 |
| 8 | Pin 20 | Pin 22 | Pin 24 |
Les connecteurs Phoenix appropriés sont
Le boîtier de base du connecteur sur le smartIO et les connecteurs peuvent, si plusieurs modules smartIO sont utilisés, être repérés de manière univoque au moyen du profil de codage selon les besoins. Cela permet un pré-assemblage des connecteurs et un raccordement à l'épreuve des erreurs.
- Réf. 1790647, CP-DMC 1,5 NAT - profil de codage
Mesure de tension
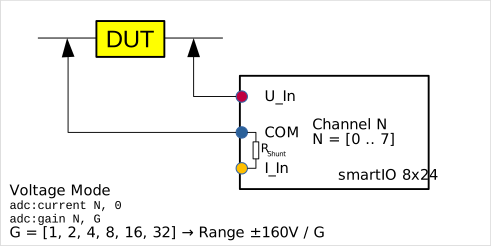
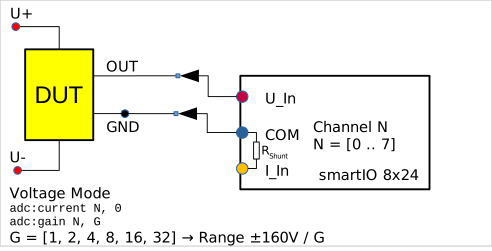
Pour une mesure de tension, les entrées U_IN et COM doivent être utilisées. La mesure est différentielle ; les deux connexions doivent toujours être utilisées. Entre différentes voies d'entrée, la différence de potentiel doit se situer dans la plage de la tension de mode commun admissible.
Dans la configuration du smartIO, la mesure de courant doit être désactivée pour la voie concernée (adc:current N, 0) et une plage de mesure appropriée doit être choisie (adc:gain N, G). Pour la configuration, le logiciel optiCONTROL est recommandé ; une configuration via les interfaces SCPI est possible.
L'exemple suivant montre la mesure de tension sur un composant quelconque du process :
Le raccordement d'un capteur actif avec amplificateur intégré et sortie de tension (bipolaire) s'effectue par ex. comme suit :
Les plages de mesure suivantes sont réglables :
| Gain G | Plage de mesure |
|---|---|
| 1 | |
| 2 | |
| 4 | |
| 8 | |
| 16 | |
| 32 |
Mesure de courant
Le fusible (500mA, rapide) dans le chemin de mesure est prévu comme instance de protection contre la destruction de l'entrée de mesure en cas de câblage erroné. Il ne doit être remplacé que par le service optiMEAS (payant) ! Pour éviter des temps d'arrêt et des coûts inutiles, le câblage doit être vérifié soigneusement avant la mise en service ! Pour éviter des dommages, reportez-vous également à ce chapitre !
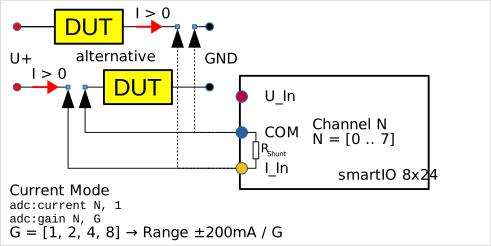
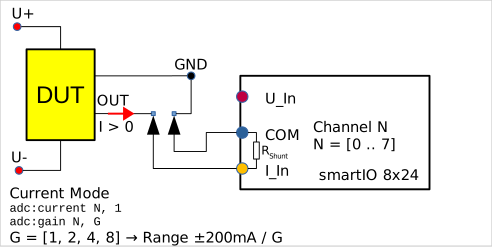
Pour une mesure de courant, les entrées I_IN et COM doivent être utilisées. La mesure est différentielle aux bornes de la résistance de shunt interne ; les deux connexions doivent toujours être utilisées. La mesure peut être effectuée à n'importe quelle position dans le circuit de courant de mesure de la source de signal (High-/Low-Side). Entre différentes voies d'entrée, la différence de potentiel doit se situer dans la plage de la tension de mode commun admissible.
Dans la configuration du smartIO, la mesure de courant doit être activée pour la voie concernée (adc:current N, 1) et une plage de mesure appropriée doit être choisie (adc:gain N, G). Pour la configuration, le logiciel optiCONTROL est recommandé ; une configuration via les interfaces SCPI est possible.
Le raccordement d'un capteur 2 fils, qui module la grandeur de mesure sous forme de signal de courant 4-20mA sur la tension d'alimentation, s'effectue selon le schéma suivant :
Si un capteur avec amplificateur intégré et sortie de courant (bipolaire) est utilisé (par ex. transducteur de courant LEM), le raccordement s'effectue comme suit :
Les plages de mesure suivantes sont réglables :
| Gain G | Plage de mesure |
|---|---|
| 1 | |
| 2 | |
| 4 | |
| 8 |
Les facteurs d'échelle 16 et 32 ne sont pas étalonnés et ne doivent pas être utilisés pour des mesures.
Pour un câblage propre des capteurs 2 fils, la borne pour détecteurs 270-560 de Wago, par exemple, convient, avec les accessoires correspondants (borne d'alimentation -564, pont -409, plaques d'extrémité -319). Elle assure la distribution de la tension d'alimentation et le retour de masse pour tous les capteurs et offre suffisamment de connexions pour les câbles de capteurs et les entrées de mesure du smartIO 8x24.
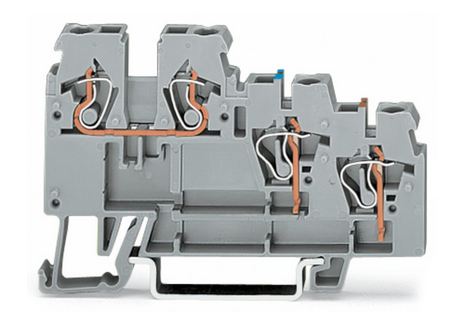
Le fusible (500mA, rapide) dans le chemin de mesure est prévu comme instance de protection contre la destruction de l'entrée de mesure en cas de câblage erroné. Il ne doit être remplacé que par le service optiMEAS (payant) ! Pour éviter des temps d'arrêt et des coûts inutiles, le câblage doit être vérifié soigneusement avant la mise en service ! Pour éviter des dommages, reportez-vous également à ce chapitre !
Mise à l'échelle du capteur
Les grandeurs d'entrée mesurées, tension ou courant, sont transmises avec les réglages d'usine au format float via le bus CAN. Une mise à l'échelle sur la plage de mesure utilisée dans le fichier DBC n'est pas nécessaire. La mise à l'échelle vers la grandeur de mesure physique saisie au niveau du capteur peut être effectuée dans le fichier DBC ou, mieux, via la définition du polynôme dans le smartIO. Cette dernière permet également l'affichage correct des valeurs True-RMS calculées dans le smartIO.
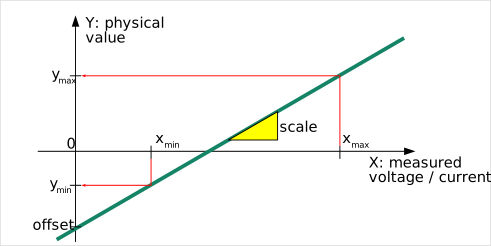
Ci-dessous figure un exemple de détermination des coefficients pour le raccordement d'un capteur de pression 4-20mA :
Le polynôme à déterminer donne la relation entre le signal de mesure (tension ou courant à l'entrée de mesure) et la grandeur de mesure physique du capteur :
Les indications suivantes sont à tirer de la fiche technique du capteur :
En insérant ces points dans l'équation ci-dessus, on obtient :
Dans ce cas, on réglerait pour la voie N=2 le polynôme suivant dans le smartIO :
adc:polynom 2, 12.5, -100.0
adc:unit 2, "hPa"
La configuration guidée par boîte de dialogue au moyen d'optiCONTROL est nettement plus simple :
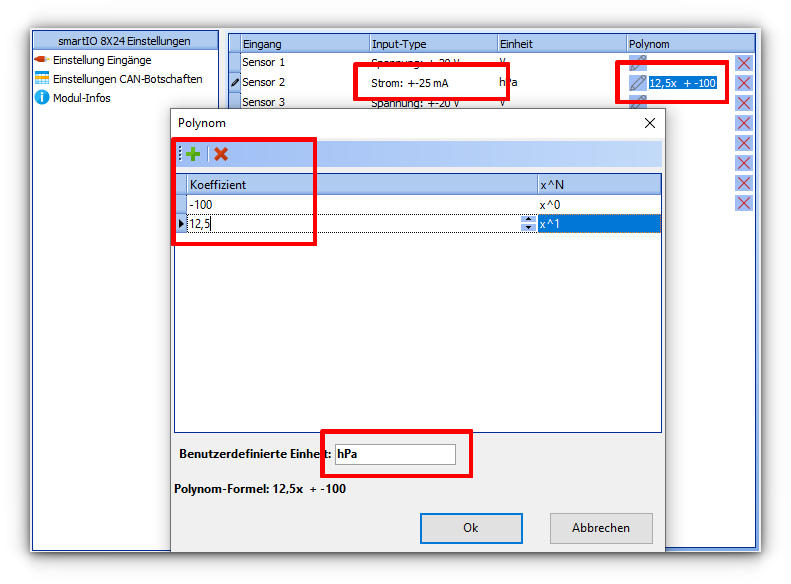
Toutes les valeurs de résultat sur le bus CAN sont alors correctement mises à l'échelle en hPa pour cette voie.
Alimentation en tension, bus CAN, configuration (X20 - X22)
La tension d'alimentation et le bus CAN sont disponibles sur deux connecteurs M12 (codage A)
[X20] et [X22] selon le brochage Device-Net. L'alimentation
en 24V est, tout comme la liaison de bus CAN, transmise du connecteur
à la prise. Ainsi, plusieurs modules smartIO différents peuvent être montés en
série. Si aucun autre module smartIO ne suit, le
bus CAN doit être terminé avec un connecteur à résistance de terminaison intégrée (120 Ω) ou
directement sur la borne Phoenix. La masse CAN est identique à la masse
d'alimentation.
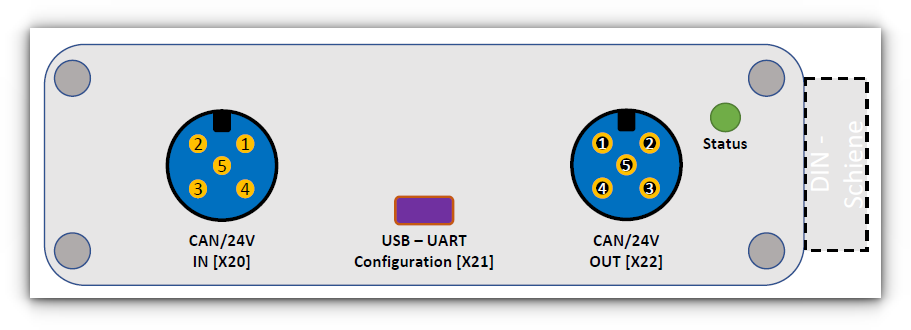
CAN In/Out (X20, X22)
Les deux connexions [X20] et [X22] sont reliées en interne 1:1 et fonctionnellement identiques. La réalisation sous forme de paire mâle/femelle permet de prolonger directement le bus CAN en contournant le smartIO.
| Broche | Signal | Description |
|---|---|---|
| 1 | CAN-Shield | Blindage du câble, transmis |
| 2 | +24 V | Alimentation en tension +24V (nom., voir caractéristiques techn.) |
| 3 | GND | Masse de référence pour l'alimentation en tension et le bus CAN |
| 4 | CAN H | Bus CAN : CAN-High |
| 5 | CAN L | Bus CAN : CAN-Low |
Des câbles Device-Net du commerce, allant de la prise au connecteur, peuvent être utilisés. Pour les câbles confectionnés, des faisceaux de conducteurs à paires torsadées doivent être choisis pour les paires de raccordement 2 et 3 ainsi que 4 et 5.
Le smartIO ne possède pas lui-même de résistance de terminaison interne pour le bus CAN. Celle-ci est disponible comme accessoire au format M12.
Pour la construction de réseaux de bus CAN et leur terminaison, reportez-vous à cet article.
USB (X21)
Derrière l'interface de configuration USB-UART [X21] se cache un convertisseur USB-série (CP2102N), qui est représenté sous Windows comme port COM virtuel et sous Linux comme /dev/tty* et /dev/serial/by*… Cette connexion est elle aussi isolée électriquement du niveau process. Pour la configuration du module, le protocole SCPI basé sur ASCII est utilisé. Pour la configuration des modules smartIO, le logiciel optiCONTROL d'optiMEAS est toutefois recommandé ; il met à disposition une interface utilisateur graphique avec des boîtes de dialogue préparées en conséquence.
Certifications
Déclaration de conformité CE

Le marquage CE indique la conformité à
- la directive CEM,
- la directive RoHS 2011/65/UE (08.06.2011) et
- la directive basse tension.
Applications ferroviaires – Équipements électroniques sur le matériel roulant, EN 50155:2017
| Sujet | Description | Norme |
|---|---|---|
 | Pour la version smartRAIL, outre la déclaration de conformité CE, les classifications et certifications suivantes relatives à l'EN50155 sont également effectuées : | |
 | Conditions ambiantes : - AX (2000m) - TX (...) - Froid - Chaleur sèche - Chaleur humide cyclique | EN 50125-1 §4.2.1 EN 50155 §4.1.2 EN 50155 §13.4.4 EN 50155 §13.4.5 EN 50155 §13.4.7 |
 | Vibrations et chocs - Vibrations - Chocs | IEC61373 §8 + 9 IEC61373 §10 |
 | CEM + isolation Des essais individuels sont réalisés et consignés conformément à EN50155 §12.2 - Contrôle visuel - Isolation 500V DC - Tension de tenue 1.7kV | EN50121-3-2 EN 61000-3-2/3 EN 55016-2-1/2 EN50155 §12.2.1 EN50155 §12.2.9.1 EN50155 §12.2.9.2 |
 | Protection incendie | EN45545-2 |
Caractéristiques techniques
Tension d'alimentation / conditions ambiantes
| Paramètre | Remarque | Min | Typ | Max | Unité |
|---|---|---|---|---|---|
| Tension d'alimentation | avec protection contre l'inversion de polarité | 8 | 36 | V | |
| Protection contre les surtensions | non | ||||
| Protection ESD | diode TVS | 40 | V | ||
| Consommation de courant | @ 24V | 50 | 60 | mA | |
| Connecteur | codage A (M + F) | M12 | |||
| Température de fonctionnement | EN 50155 / plage TX7 | -40 | 85 | °C | |
| Humidité relative | (avec condensation) | 5 | 95 | % | |
| Revêtement du PCB | EN50155 | PC2 | |||
| Boîtier | Aluminium | ||||
| Longueur | (sans connecteur) | 124 | mm | ||
| Largeur | 85 | mm | |||
| Hauteur | 35 | mm | |||
| Poids | 330 | g | |||
| Refroidissement | passif | ||||
| Indice de protection | ISO 20653 | IP54 | |||
| Montage | rail porteur (EN 50022) | TS 35 | |||
| Version RAIL | |||||
| Résistance d'isolement | @ 500V | 10 | |||
| Essai de tension de tenue | 60s | 1.7 | kV |
CPU
| Paramètre | Remarque | Valeur | Unité |
|---|---|---|---|
| Processeur | ESP32-S3 | ||
| Famille | Xtensa® 32-bit LX7 | ||
| Clock | 240 | MHz | |
| ROM | FLASH | 384 | kB |
| RAM | SRAM | 512 | kB |
| Bus de données | 32 | bit |
Entrées analogiques, numérisation
| Paramètre | Remarque | Min | Typ | Max | Unité |
|---|---|---|---|---|---|
| Nombre | Tension, différentielle8 | 8 | |||
| Plage de mesure | Gain = 1 | -160 | 160 | V | |
| Gain = 2 | -80 | 80 | V | ||
| Gain = 4 | -40 | 40 | V | ||
| Gain = 8 | -20 | 20 | V | ||
| Gain = 16 | -10 | 10 | V | ||
| Gain = 32 | -5 | 5 | V | ||
| Précision | 0,02 | % FS | |||
| Résistance d'entrée | vers le PM virt. | 1 | |||
| Nombre | Courant, différentiel8 | 8 | |||
| Gain = 1 | -200 | 200 | mA | ||
| Gain = 2 | -100 | 100 | mA | ||
| Gain = 4 | -50 | 50 | mA | ||
| Gain = 8 | -25 | 25 | mA | ||
| Précision | 0,50 | % FS | |||
| Réjection de mode commun | 0,05 | % FS | |||
| Shunt | , 1.5W7 | 10 | |||
| Fusible | 32V, rapide Remplacement uniquement par le service optiMEAS | 500 | mA | ||
| Résistance d'entrée | vers le PM virt. | 1 | |||
| Filtre anti-repliement | Filtre de Sallen-Key, 2e ord., commutable | 480 | Hz | ||
| Convertisseur | Delta-Sigma | 24 | bit | ||
| Fréquence d'échantillonnage | 1000 | Hz | |||
| Cadence de sortie | via CAN | 0 | 1000 | Hz | |
| Filtre logiciel | Passe-bas, 1er ord. | 0 | 1000 | ms | |
| Moyenne glissante, RMS | 300 | 500 | Samples | ||
| Linéarisation | Polynôme |
Interfaces
| Paramètre | Remarque | Min | Typ | Max | Unité |
|---|---|---|---|---|---|
| Nombre | CAN 2.0 B | 1 | |||
| Débit en bauds | paramétrable | 500 | 1000 | kbit/s | |
| Connecteur | codage A (M + F) | M12 | |||
| Résistance de terminaison | non | ||||
| Nombre | Série /USB | 1 | |||
| Débit en bauds | fixe | 38400 | kbit/s | ||
| Connecteur | Micro-USB | ||||
| Circuit intégré | alimentation par USB | CP2102N | |||
| Protocole | SCPI |
Les deux interfaces sont isolées l'une de l'autre et de l'entrée de mesure.
Le module répond à la requête SCPI *idn? par une identification selon le modèle suivant, le numéro de série, les versions et la date/l'horodatage variant :
optiMEAS, smartIO, 8X24, 1, 24006200011, 1.35, 0, Nov 22 2024 15:50:07, 20240610
Image du process
Les messages suivants sont réservés à la famille smartIO avec contrôleur ESP :
| CAN-Id (déc) | CAN-Id (hex) | Type de données | Sens | Description | Unité |
|---|---|---|---|---|---|
| 16 | 0x010 | uint48 | vers tous les smartIO | Horodatage (Unix, 1970-01-01) | ms |
| uint8 | 0 | ||||
| uint8 | Somme de contrôle | ||||
| 17 | 0x011 | ISO-TP+9 | vers tous les smartIO | Interface de diagnostic | |
| 18 | 0x012 | ISO-TP+9 | depuis le smartIO activé | Interface de diagnostic |
L'image du process pour les données de mesure et les informations d'état est configurée librement via l'interface SCPI. Avec les réglages d'usine, les messages et contenus suivants sont émis au format Motorola (MSB) avec un débit de 500kBit :
can:msg      0x0F0,    -2, 9000, 9001, 9002
can:msg      0x0F1,    10,    0,    1
can:msg      0x0F2,    10,    2,    3
can:msg      0x0F3,    10,    4,    5
can:msg      0x0F4,    10,    6,    7
can:msg      0x0F5,   100,  200,  201
can:msg      0x0F6,   100,  202,  203
can:msg      0x0F7,   100,  204,  205
can:msg      0x0F8,   100,  206,  207
can:msg      0x0FD,  1000, 8000, 8001, 8002, 8300, 8301, 8110
| CAN-Id (déc) | CAN-Id (hex) | ID param. | Type de données | Cadence de sortie | Description | Unité |
|---|---|---|---|---|---|---|
| 240 | 0x0F0 | 9000 | uint40 | Startup + RTR | Serial Number240062##### | |
| 9001 | uint8 | HW Version | ||||
| 9002 | uint16 | SW Version | ||||
| 241 | 0x0F1 | 0 | float | 10 ms | Input 1, PT1-Filter | V, mA, X |
| 1 | float | Input 2, PT1-Filter | V, mA, X | |||
| 242 | 0x0F2 | 2 | float | 10 ms | Input 3, PT1-Filter | V, mA, X |
| 3 | float | Input 4, PT1-Filter | V, mA, X | |||
| 243 | 0x0F3 | 4 | float | 10 ms | Input 5, PT1-Filter | V, mA, X |
| 5 | float | Input 6, PT1-Filter | V, mA, X | |||
| 244 | 0x0F4 | 6 | float | 10 ms | Input 7, PT1-Filter | V, mA, X |
| 7 | float | Input 8, PT1-Filter | V, mA, X | |||
| 245 | 0x0F5 | 200 | float | 100 ms | Input 1, RMS[300] | V, mA, X |
| 201 | float | Input 2, RMS[300] | V, mA, X | |||
| 246 | 0x0F6 | 202 | float | 100 ms | Input 3, RMS[300] | V, mA, X |
| 203 | float | Input 4, RMS[300] | V, mA, X | |||
| 247 | 0x0F7 | 204 | float | 100 ms | Input 5, RMS[300] | V, mA, X |
| 205 | float | Input 6, RMS[300] | V, mA, X | |||
| 248 | 0x0F8 | 206 | float | 100 ms | Input 7, RMS[300] | V, mA, X |
| 207 | float | Input 8, RMS[300] | V, mA, X | |||
| 253 | 0x0FD | 8000 | uint8 | 1000 ms | CPU0 load | % |
| 8001 | uint8 | CPU1 load | % | |||
| 8002 | uint16 | PCB Temperature | 0.1 °C | |||
| 8300 | uint8 | Status SK-Filter, bool[8] | ||||
| 8301 | uint8 | Current-Modes, bool[8] | ||||
| 8110 | uint16 | Missing ADC cycles |