smartIO 8x24
Descripción
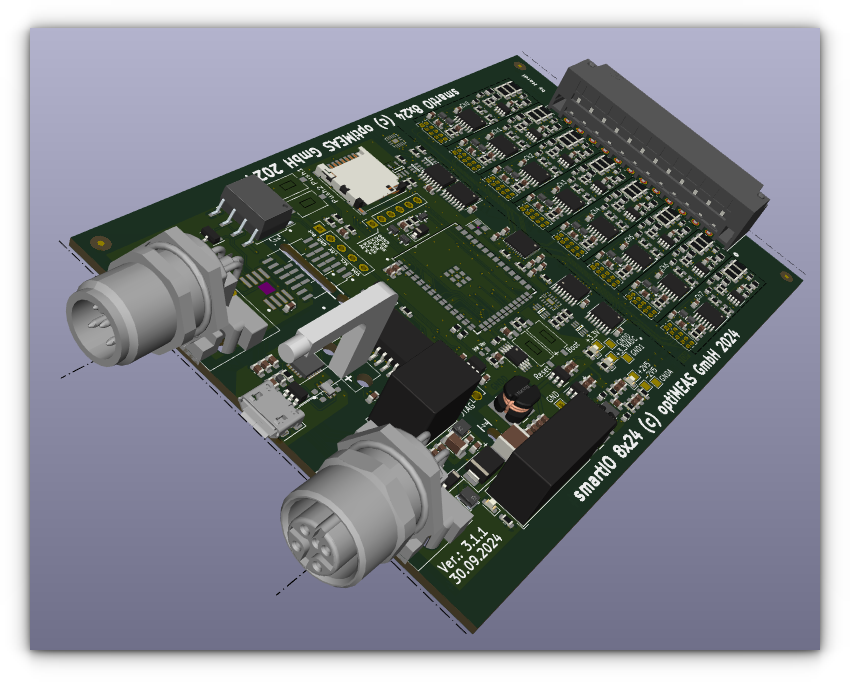
El smartIO 8x24 ofrece posibilidades de conexión para 8 fuentes de señal analógicas para medición de tensión o de corriente con los siguientes rangos de medida seleccionables:
- ±160V, ±80V, ±40V, ±20V, ±10V, ±5V
- ±200mA, ±100mA, ±50mA, ±25mA, (protegido con 500mA)
Otros parámetros principales son
- Frecuencia de muestreo de hasta 1 kHz
- Convertidor analógico-digital de 24 bit
- Tensión en modo común de hasta 100V
- Entrada de corriente con protección contra sobrecarga
- Linealización del sensor mediante polinomio
- Diversas posibilidades de filtrado
- Aislamiento entre proceso, alimentación e interfaces digitales de hasta 1700 V DC
La configuración del módulo se realiza a través de una interfaz serie (USB) y del extenso conjunto de comandos SCPI, con cualquier programa de terminal o, preferentemente, con optiCONTROL. Esta configuración incluye también las direcciones, las frecuencias de envío y la asignación de los mensajes CAN. Una configuración en campo puede realizarse a través del bus CAN mediante la aplicación de consola smiocan. Esta forma parte de las versiones actuales del Yocto Linux de la familia smart (smartMINI, smartRAIL, …).
Cada módulo, en su versión RAIL, se somete individualmente a ensayos de rigidez dieléctrica y aislamiento entre el lado de proceso y el lado USB. Gracias a la robusta carcasa de aluminio y al barniz de protección de la placa según EN50155, se cumplen también los requisitos para su uso en vehículos ferroviarios.
Incluso cuando el módulo está integrado en la carcasa del smartRAIL, la conexión para CAN y alimentación se realiza a través de las dos conexiones M12. Estas pueden conectarse en serie con la conexión del smartRAIL mediante un cable de conexión M12 corto.
Para estos y todos los demás datos, descripciones o ejemplos indicados sobre este producto, optiMEAS se reserva el derecho a realizar modificaciones y no se responsabiliza de posibles errores.
Función
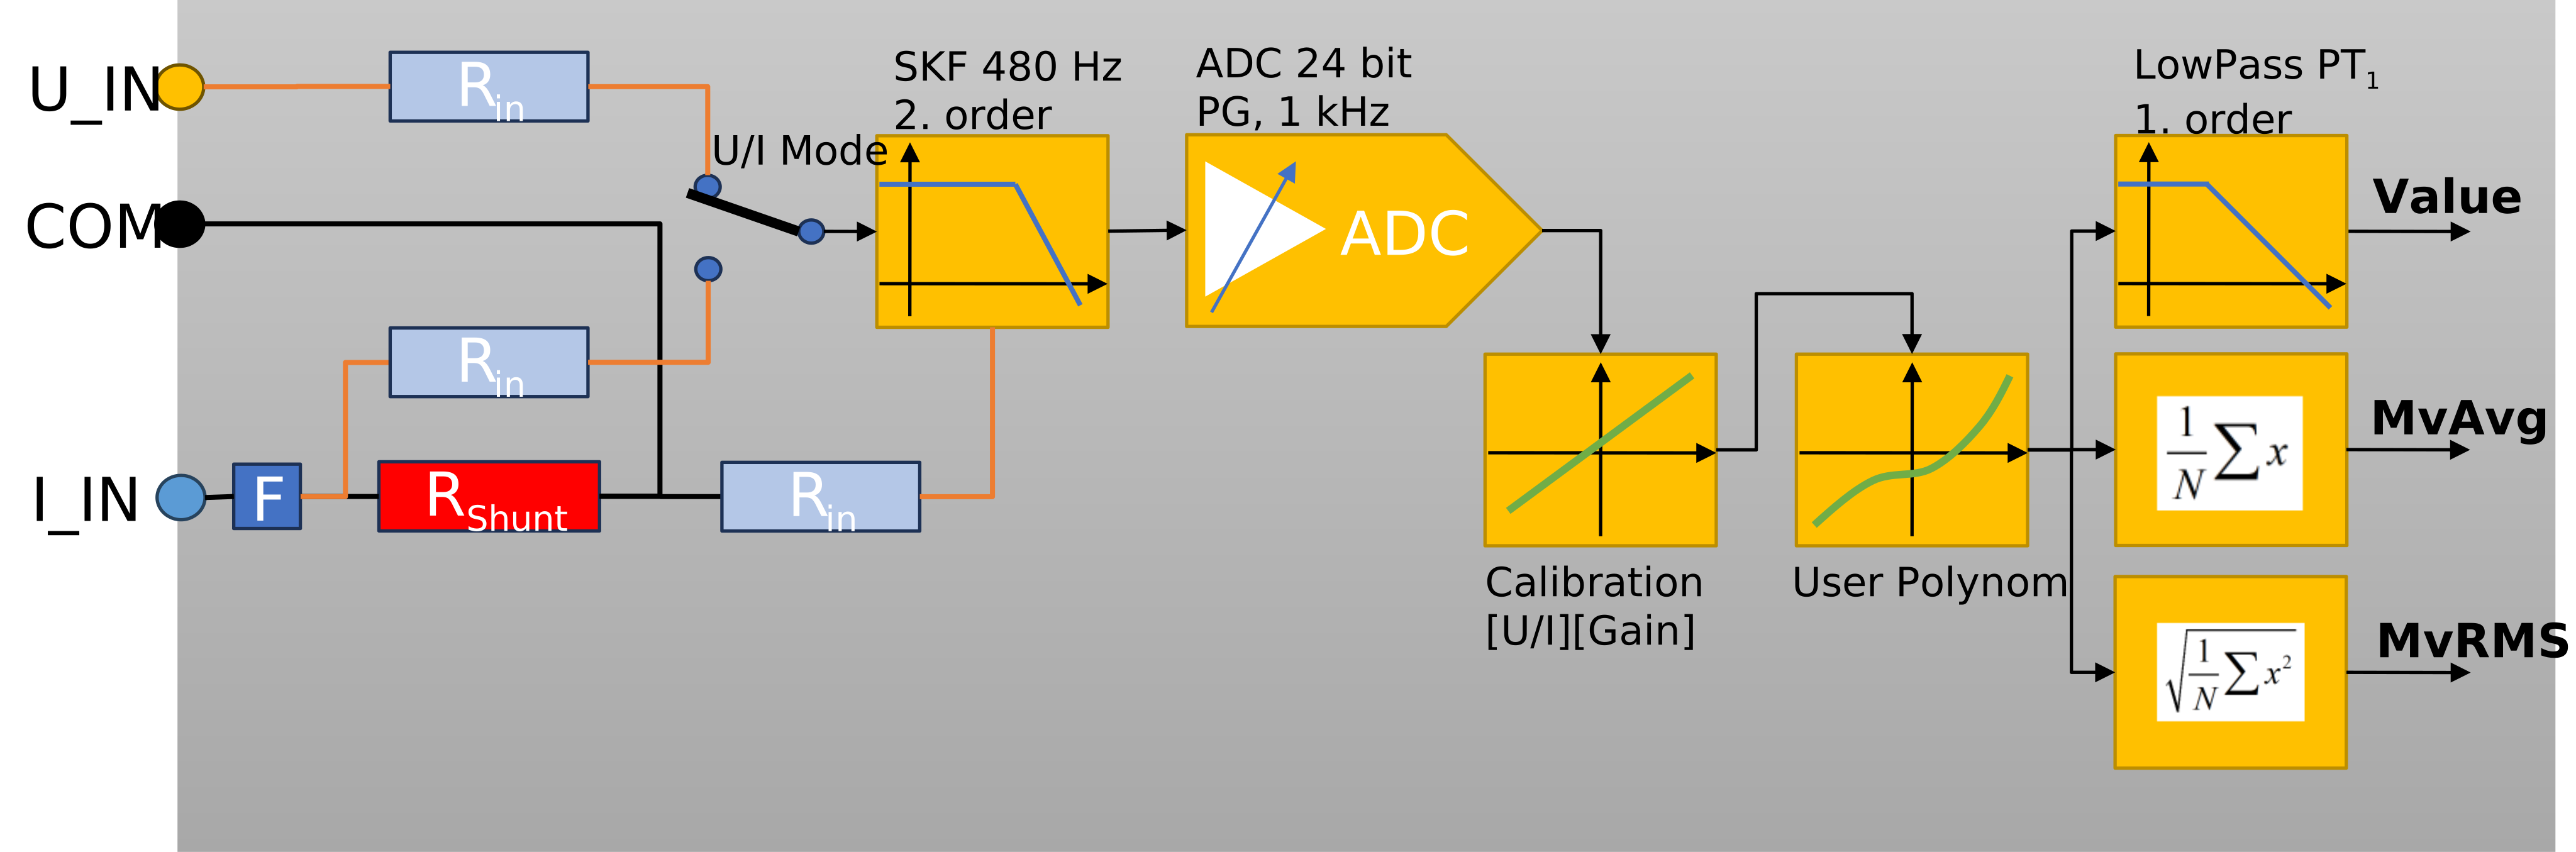
El smartIO 8x24 dispone de 8 entradas, todas ellas con la misma estructura:
-
Las conexiones de la entrada de tensión (U_IN, COM) están conectadas, con alta impedancia de , a un selector de modo de funcionamiento y al amplificador de entrada posterior con filtro Sallen-Key (SKF).
-
Las conexiones de la entrada de corriente (I_IN, COM) están unidas entre sí a través de un fusible (F)1 para la protección contra sobrecarga y una pequeña resistencia shunt . La toma de tensión en el shunt se realiza con alta impedancia de y conduce, a través del selector de modo de funcionamiento, al amplificador de entrada posterior con filtro Sallen-Key (SKF).
avisoDeben respetarse las indicaciones de conexión de la sección Medición de corriente. El fusible (500mA, rápido) en la ruta de medida está previsto como instancia de protección frente a la destrucción de la entrada de medida por un cableado incorrecto. Solo puede ser sustituido por el servicio de optiMEAS (de pago). Para evitar tiempos de parada y costes innecesarios, el cableado debe comprobarse cuidadosamente antes de la puesta en marcha. Para evitar daños, consulte también este capítulo.
-
Las conexiones COM de los 8 canales solo están unidas entre sí a través de las impedancias de entrada y un punto de masa virtual. Con ello, las entradas están diseñadas para medición diferencial en cualquier modo de funcionamiento. Por tanto, es obligatorio fijar la conexión COM a un potencial de referencia en cada canal utilizado.
-
La tensión en modo común2 entre las entradas puede ser de hasta 100V DC.
-
El filtro Sallen-Key limita el ancho de banda de la entrada a 480 Hz y actúa así como filtro antialiasing para el convertidor AD posterior.
-
El convertidor AD según el método delta-sigma es configurable hasta frecuencias de muestreo de 1 kHz, de forma síncrona para todos los canales de entrada. La ganancia de entrada programable permite diversos rangos de medida; la resolución de conversión es de 24 bit.
-
Para cada ganancia y modo de funcionamiento (U/I) hay almacenado un conjunto de datos de calibración con el que se calcula la tensión o la corriente de medida en la entrada.
-
Esta magnitud medida calibrada puede combinarse con un polinomio de usuario3 para reproducir la curva característica de un sensor. De este modo, el módulo puede emitir directamente por CAN la magnitud física medida del sensor.
-
Esta magnitud física se aplica en paralelo a diversas etapas de filtrado:
- un filtro paso bajo de 1.er orden
- un filtro de media móvil
- un filtro RMS móvil
El ancho de ventana de los filtros móviles y la constante de tiempo de los filtros paso bajo son ajustables conjuntamente para todos los canales. Con un ancho de ventana de 300 muestras pueden medirse directamente también valores True-RMS para señales de CA con las frecuencias habituales de 50 Hz (15 períodos), 60 Hz (18 períodos) y 16 2/3 Hz (5 períodos).
Comunicación
Los valores de medida se transmiten por el bus CAN en mensajes individuales. Pueden configurarse hasta 20 mensajes CAN con:
- ID CAN (11 bit, 29 bit)
- Frecuencia de envío en ms, tras el arranque del dispositivo o RTR
- Contenido
Para el contenido se dispone de una amplia selección de elementos de datos que incluyen no solo los valores de medida filtrados, sino también información de estado del canal, la temperatura interna del módulo, la versión de firmware y de hardware o la unidad física. Preferentemente, los valores de medida se transmiten como <float> de 4 bytes, con lo que, con la planificación y la configuración adecuadas del módulo, no es necesario un escalado adicional en el lado del receptor. También es posible la transmisión como <int16>. En ese caso, sin embargo, el escalado de la magnitud de salida depende del rango de medida seleccionado o del polinomio de usuario, para aprovechar lo mejor posible el limitado rango de valores.
La configuración se realiza mediante un protocolo SCPI ampliado a través de la interfaz serie4 disponible en la conexión USB de configuración (COM, /dev/tty). A la interfaz serie puede accederse con cualquier programa de terminal5. El módulo añade una entrada de comandos editable con historial y ofrece una salida opcionalmente en color. Para determinados comandos que actúan sobre varios canales simultáneamente, la salida está estructurada de forma legible. Además, el fin de línea utilizado (CR, LF, CRLF) se detecta automáticamente, lo que permite el funcionamiento en un terminal (clásico). Mediante el comando __? puede obtenerse directamente del dispositivo un listado detallado y documentado de todos los comandos. Los comandos críticos están protegidos por un código de acceso. El software de configuración optiCONTROL pone a disposición, para la configuración del módulo, pantallas de entrada fáciles de manejar para los ajustes esenciales.
A través de dos mensajes CAN reservados (0x011, 0x012)6 puede establecerse también en campo una conexión de servicio con la nueva familia smartIO. A través de los mensajes se ejecuta un protocolo ISO-TP ampliado. Además de la propia conexión de datos (ASCII/binaria), se implementa de forma asíncrona información de estado para la gestión de la conexión y el procesamiento del comando en el lado del dispositivo. Esto permite seleccionar en cada caso un dispositivo para la comunicación en los mismos mensajes CAN y transmitir de forma segura y bidireccional incluso grandes cantidades de datos. Además, se ha implementado una protección de acceso mediante el procedimiento Seed-Key.
A través de esta conexión de servicio
- se maneja el conjunto de comandos SCPI del dispositivo para la configuración y
- puede realizarse una actualización de firmware del software del dispositivo.
En las versiones actuales del entorno YOCTO, en los dispositivos de la familia smart puede utilizarse la aplicación de consola smiocan para la comunicación a través de esta conexión de servicio. La aplicación ofrece las siguientes posibilidades:
- Ejecutar la búsqueda de dispositivos
- Ajustar la hora/fecha del dispositivo
- Diversas salidas del registro
- Ejecutar comandos desde
- la línea de comandos de Linux
- un archivo por lotes o
- de forma interactiva
- Ejecutar actualizaciones de firmware para un dispositivo concreto o para todos
Aislamiento de los grupos de conexión
El grupo de entrada para la tensión de alimentación y el bus CAN, la interfaz de configuración USB y las conexiones al proceso están aislados entre sí, aptos para uso ferroviario en instalaciones con una tensión nominal de funcionamiento de 110V, hasta una tensión de aislamiento de 1,7kV DC.
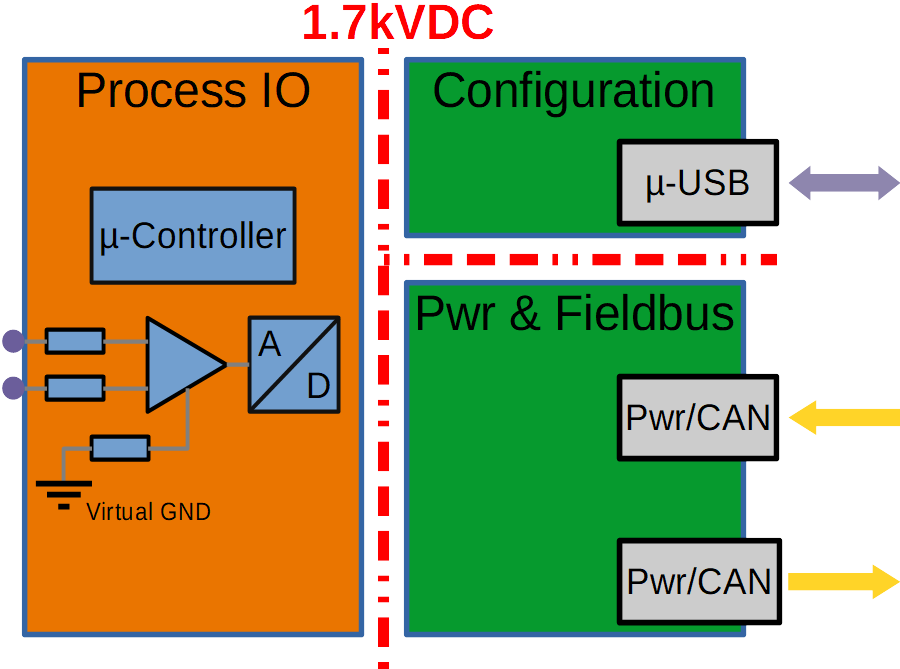
Las entradas de proceso están conectadas entre sí, según la versión del módulo, con alta impedancia respecto al punto de referencia analógico interno (GND virtual) y, por tanto, también entre sí, de forma por lo general despreciable.
Interfaces del módulo
Entradas de medida (X10)
Para las entradas de medida [X10] se utilizan bornes Phoenix de doble fila con paso de 3,5 mm. La posición del pin 1 y el sentido de numeración están marcados en la carcasa.
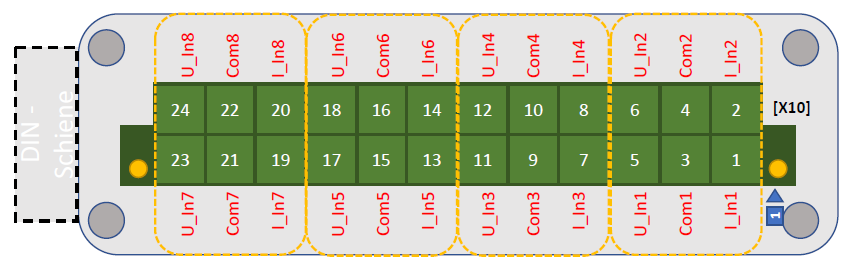
| Canal | I_IN | COM | U_IN |
|---|---|---|---|
| 1 | Pin 1 | Pin 3 | Pin 5 |
| 2 | Pin 2 | Pin 4 | Pin 6 |
| 3 | Pin 7 | Pin 9 | Pin 11 |
| 4 | Pin 8 | Pin 10 | Pin 12 |
| 5 | Pin 13 | Pin 15 | Pin 17 |
| 6 | Pin 14 | Pin 16 | Pin 18 |
| 7 | Pin 19 | Pin 21 | Pin 23 |
| 8 | Pin 20 | Pin 22 | Pin 24 |
Los conectores adecuados de Phoenix son
La carcasa base del conector en el smartIO y los conectores pueden marcarse de forma inequívoca mediante el perfil de codificación según las necesidades, si se utilizan varios módulos smartIO. De este modo es posible el premontaje de los conectores y una conexión a prueba de confusiones.
- N.º de art. 1790647, CP-DMC 1,5 NAT - perfil de codificación
Medición de tensión
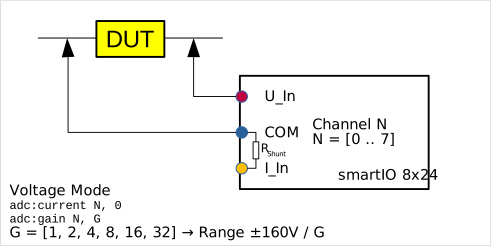
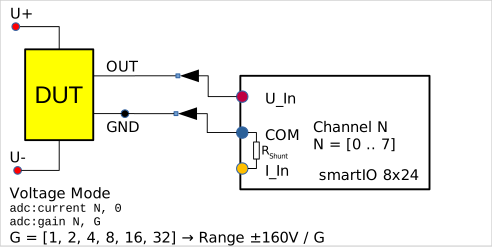
Para una medición de tensión deben utilizarse las entradas U_IN y COM. La medición es diferencial; siempre deben utilizarse ambas conexiones. Entre distintos canales de entrada, la diferencia de potencial debe estar dentro del rango de la tensión en modo común admisible.
En la configuración del smartIO debe desactivarse la medición de corriente para el canal correspondiente (adc:current N, 0) y seleccionarse un rango de medida adecuado (adc:gain N, G). Para la configuración se recomienda el software optiCONTROL; también es posible una configuración a través de las interfaces SCPI.
El siguiente ejemplo muestra la medición de tensión en un componente cualquiera del proceso:
La conexión de un sensor activo con amplificador integrado y salida de tensión (bipolar) se realiza, por ejemplo, de la siguiente forma:
Pueden ajustarse los siguientes rangos de medida:
| Ganancia G | Rango de medida |
|---|---|
| 1 | |
| 2 | |
| 4 | |
| 8 | |
| 16 | |
| 32 |
Medición de corriente
El fusible (500mA, rápido) en la ruta de medida está previsto como instancia de protección frente a la destrucción de la entrada de medida por un cableado incorrecto. Solo puede ser sustituido por el servicio de optiMEAS (de pago). Para evitar tiempos de parada y costes innecesarios, el cableado debe comprobarse cuidadosamente antes de la puesta en marcha. Para evitar daños, consulte también este capítulo.
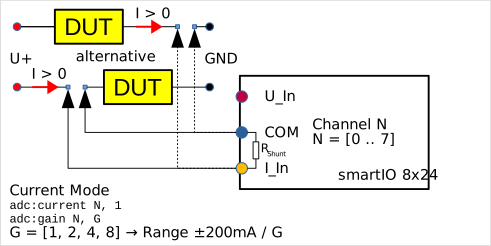
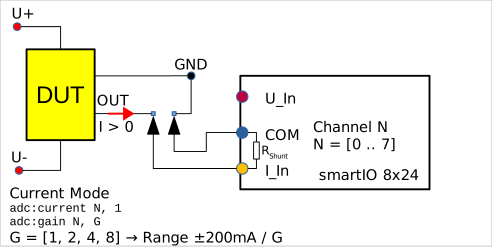
Para una medición de corriente deben utilizarse las entradas I_IN y COM. La medición es diferencial a través de la resistencia shunt interna; siempre deben utilizarse ambas conexiones. La medición puede realizarse en cualquier posición del circuito de medida de la fuente de señal (High-/Low-Side). Entre distintos canales de entrada, la diferencia de potencial debe estar dentro del rango de la tensión en modo común admisible.
En la configuración del smartIO debe activarse la medición de corriente para el canal correspondiente (adc:current N, 1) y seleccionarse un rango de medida adecuado (adc:gain N, G). Para la configuración se recomienda el software optiCONTROL; también es posible una configuración a través de las interfaces SCPI.
La conexión de un sensor de 2 hilos que modula la magnitud medida como señal de corriente de 4-20mA sobre la tensión de alimentación se realiza según el siguiente esquema:
Si se utiliza un sensor con amplificador integrado y salida de corriente (bipolar) (por ejemplo, un transductor de corriente LEM), la conexión se realiza de la siguiente forma:
Pueden ajustarse los siguientes rangos de medida:
| Ganancia G | Rango de medida |
|---|---|
| 1 | |
| 2 | |
| 4 | |
| 8 |
Los factores de escala 16 y 32 no están calibrados y no deben utilizarse para mediciones.
Para un cableado limpio de sensores de 2 hilos es adecuado, por ejemplo, el borne para detectores 270-560 de Wago con los accesorios correspondientes (borne de alimentación -564, puente -409, placas finales -319). Este garantiza la distribución de la tensión de alimentación y el retorno de masa para todos los sensores y ofrece suficientes conexiones para los cables de sensor y las entradas de medida del smartIO 8x24.
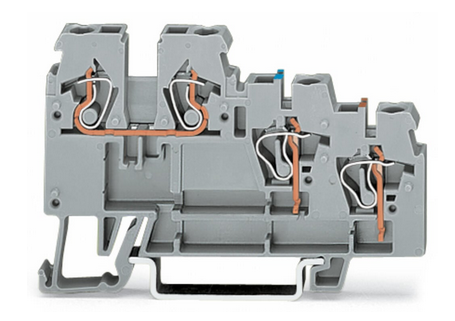
El fusible (500mA, rápido) en la ruta de medida está previsto como instancia de protección frente a la destrucción de la entrada de medida por un cableado incorrecto. Solo puede ser sustituido por el servicio de optiMEAS (de pago). Para evitar tiempos de parada y costes innecesarios, el cableado debe comprobarse cuidadosamente antes de la puesta en marcha. Para evitar daños, consulte también este capítulo.
Escalado del sensor
Las magnitudes de entrada medidas, tensión o corriente, se transmiten por el bus CAN con los ajustes de fábrica en formato float. No es necesario un escalado al rango de medida utilizado en el archivo DBC. El escalado a la magnitud física registrada en el sensor puede realizarse en el archivo DBC o, mejor, mediante la definición del polinomio en el smartIO. Esta última permite además la representación correcta de los valores True-RMS que se calculan en el smartIO.
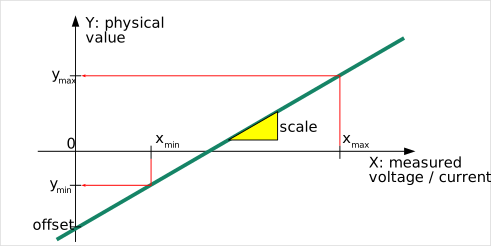
A continuación se muestra un ejemplo de determinación de los coeficientes para la conexión de un sensor de presión de 4-20mA:
El polinomio que debe determinarse expresa la relación entre la señal de medida (tensión o corriente en la entrada de medida) y la magnitud física medida del sensor:
De la hoja de datos del sensor se obtienen los siguientes datos:
Si se introducen estos puntos en la ecuación anterior, se obtiene:
En este caso, para el canal N=2 se ajustaría en el smartIO el siguiente polinomio:
adc:polynom 2, 12.5, -100.0
adc:unit 2, "hPa"
La configuración guiada por diálogos mediante optiCONTROL es considerablemente más sencilla:
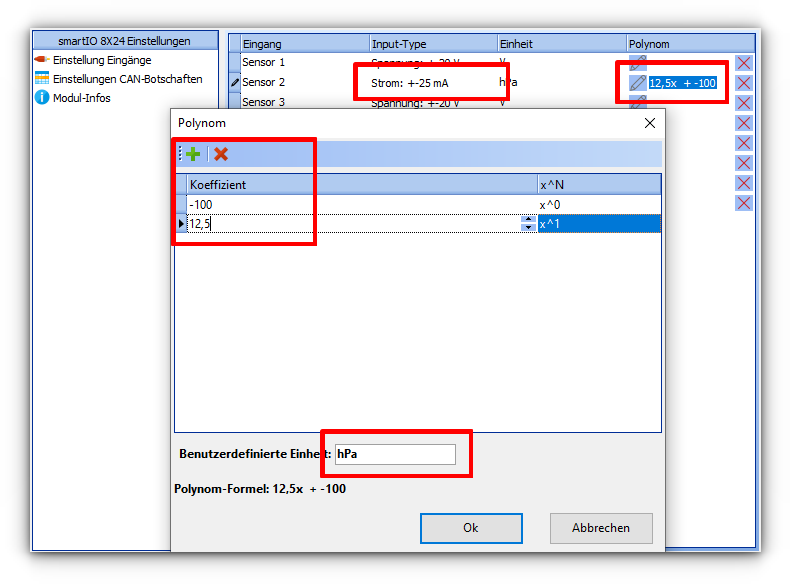
Todos los valores de resultado en el bus CAN para este canal están entonces correctamente escalados en hPa.
Alimentación, bus CAN, configuración (X20 - X22)
La tensión de alimentación y el bus CAN están disponibles en dos conectores M12 (codificación A)
[X20] y [X22] según la asignación Device-Net. La
alimentación de 24V se hace pasar, igual que la conexión del bus CAN, del conector
a la toma. Así pueden conectarse en serie varios módulos smartIO distintos. Si no sigue ningún otro módulo smartIO, el
bus CAN debe terminarse con un conector con resistencia de terminación integrada (120 Ω) o
directamente en el borne Phoenix. CAN-GND es idéntico a la masa de alimentación.
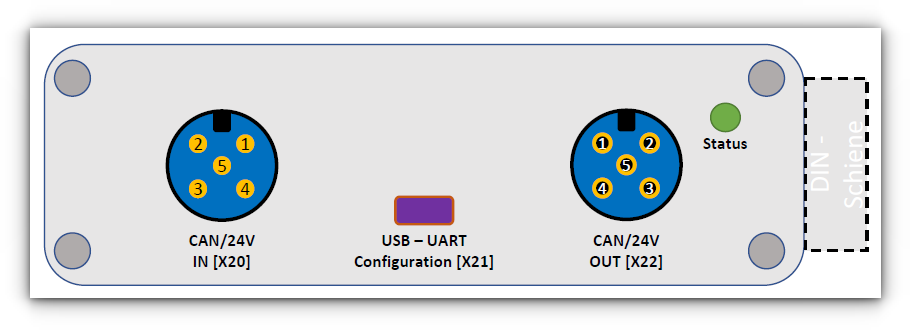
CAN In/Out (X20, X22)
Las dos conexiones [X20] y [X22] están conectadas internamente 1:1 y son funcionalmente idénticas. La versión como pareja macho/hembra permite continuar el bus CAN directamente, sin pasar por el smartIO.
| Pin | Señal | Descripción |
|---|---|---|
| 1 | CAN-Shield | Apantallamiento del cable, se hace pasar |
| 2 | +24 V | Alimentación +24V (nom., véanse datos técnicos) |
| 3 | GND | Masa de referencia para la alimentación y el bus CAN |
| 4 | CAN H | Bus CAN: CAN-High |
| 5 | CAN L | Bus CAN: CAN-Low |
Pueden utilizarse cables Device-Net convencionales que vayan de toma a conector. En el caso de cables confeccionados, para los pares de conexión 2 y 3 así como 4 y 5 deben elegirse en cada caso haces de conductores de par trenzado.
El propio smartIO no dispone de resistencia de terminación interna para el bus CAN. Esta está disponible como accesorio en formato M12.
Para la construcción de redes de bus CAN y su terminación se remite a este artículo.
USB (X21)
Detrás de la interfaz de configuración USB-UART [X21] se encuentra un convertidor USB-serie (CP2102N), que en Windows se muestra como puerto COM virtual y en Linux como /dev/tty* y /dev/serial/by*… Esta conexión también está aislada eléctricamente del nivel de proceso. Para la configuración del módulo se utiliza el protocolo SCPI basado en ASCII. Sin embargo, para la configuración de los módulos smartIO se recomienda el software optiCONTROL de optiMEAS, que ofrece una interfaz gráfica de usuario con diálogos preparados al efecto.
Certificaciones
Declaración de conformidad CE

El marcado CE indica la conformidad con
- la Directiva de CEM,
- RoHS 2011/65/UE (08.06.2011) y la
- Directiva de baja tensión.
Aplicaciones ferroviarias - Equipos electrónicos en vehículos ferroviarios, EN 50155:2017
| Tema | Descripción | Norma |
|---|---|---|
 | Para la versión smartRAIL, además de la declaración de conformidad CE, se realizan también las siguientes clasificaciones y certificaciones según la EN50155: | |
 | Condiciones ambientales: - AX (2000m) - TX (...) - Frío - Calor seco - Calor húmedo cíclico | EN 50125-1 §4.2.1 EN 50155 §4.1.2 EN 50155 §13.4.4 EN 50155 §13.4.5 EN 50155 §13.4.7 |
 | Vibraciones y choques - Vibraciones - Choques | IEC61373 §8 + 9 IEC61373 §10 |
 | CEM + aislamiento Se realizan y documentan ensayos individuales según EN50155 §12.2 - Inspección visual - Aislamiento 500V DC - Tensión soportada 1.7kV | EN50121-3-2 EN 61000-3-2/3 EN 55016-2-1/2 EN50155 §12.2.1 EN50155 §12.2.9.1 EN50155 §12.2.9.2 |
 | Protección contra incendios | EN45545-2 |
Datos técnicos
Tensión de alimentación / condiciones ambientales
| Parámetro | Observación | Mín | Típ | Máx | Unidad |
|---|---|---|---|---|---|
| Tensión de alimentación | con protección contra polaridad inversa | 8 | 36 | V | |
| Protección contra sobretensión | no | ||||
| Protección ESD | diodo TVS | 40 | V | ||
| Consumo de corriente | @ 24V | 50 | 60 | mA | |
| Conector | codificación A (M + F) | M12 | |||
| Temperatura de funcionamiento | EN 50155 / rango TX7 | -40 | 85 | °C | |
| Humedad relativa del aire | (con condensación) | 5 | 95 | % | |
| Recubrimiento de la PCB | EN50155 | PC2 | |||
| Carcasa | Aluminio | ||||
| Longitud | (sin conector) | 124 | mm | ||
| Anchura | 85 | mm | |||
| Altura | 35 | mm | |||
| Peso | 330 | g | |||
| Refrigeración | pasiva | ||||
| Clase de protección | ISO 20653 | IP54 | |||
| Montaje | carril soporte (EN 50022) | TS 35 | |||
| Versión RAIL | |||||
| Resistencia de aislamiento | @ 500V | 10 | |||
| Ensayo de tensión soportada | 60s | 1.7 | kV |
CPU
| Parámetro | Observación | Valor | Unidad |
|---|---|---|---|
| Procesador | ESP32-S3 | ||
| Familia | Xtensa® 32-bit LX7 | ||
| Clock | 240 | MHz | |
| ROM | FLASH | 384 | kB |
| RAM | SRAM | 512 | kB |
| Bus de datos | 32 | bit |
Entradas analógicas, digitalización
| Parámetro | Observación | Mín | Típ | Máx | Unidad |
|---|---|---|---|---|---|
| Cantidad | Tensión, diferencial8 | 8 | |||
| Rango de medida | Gain = 1 | -160 | 160 | V | |
| Gain = 2 | -80 | 80 | V | ||
| Gain = 4 | -40 | 40 | V | ||
| Gain = 8 | -20 | 20 | V | ||
| Gain = 16 | -10 | 10 | V | ||
| Gain = 32 | -5 | 5 | V | ||
| Precisión | 0,02 | % FS | |||
| Resistencia de entrada | al MP virt. | 1 | |||
| Cantidad | Corriente, diferencial8 | 8 | |||
| Gain = 1 | -200 | 200 | mA | ||
| Gain = 2 | -100 | 100 | mA | ||
| Gain = 4 | -50 | 50 | mA | ||
| Gain = 8 | -25 | 25 | mA | ||
| Precisión | 0,50 | % FS | |||
| Rechazo de modo común | 0,05 | % FS | |||
| Shunt | , 1.5W7 | 10 | |||
| Fusible | 32V, rápido Sustitución solo por el servicio de optiMEAS | 500 | mA | ||
| Resistencia de entrada | al MP virt. | 1 | |||
| Filtro antialiasing | Filtro Sallen-Key, 2.º orden, conmutable | 480 | Hz | ||
| Convertidor | Delta-Sigma | 24 | bit | ||
| Frecuencia de muestreo | 1000 | Hz | |||
| Frecuencia de salida | por CAN | 0 | 1000 | Hz | |
| Filtro por software | Paso bajo, 1.er orden | 0 | 1000 | ms | |
| Media móvil, RMS | 300 | 500 | Muestras | ||
| Linealización | Polinomio |
Interfaces
| Parámetro | Observación | Mín | Típ | Máx | Unidad |
|---|---|---|---|---|---|
| Cantidad | CAN 2.0 B | 1 | |||
| Velocidad en baudios | parametrizable | 500 | 1000 | kbit/s | |
| Conector | codificación A (M + F) | M12 | |||
| Resistencia de terminación | no | ||||
| Cantidad | Serie /USB | 1 | |||
| Velocidad en baudios | fija | 38400 | kbit/s | ||
| Conector | Micro-USB | ||||
| Chipset | Alimentación por USB | CP2102N | |||
| Protocolo | SCPI |
Ambas interfaces están aisladas entre sí y de la entrada de medida.
El módulo responde a la consulta SCPI *idn? con una identificación según el siguiente patrón, en el que variarán el número de serie, las versiones y la fecha/marca de tiempo:
optiMEAS, smartIO, 8X24, 1, 24006200011, 1.35, 0, Nov 22 2024 15:50:07, 20240610
Imagen del proceso
Los siguientes mensajes están reservados para la familia smartIO con controlador ESP:
| ID CAN (dec) | ID CAN (hex) | Tipo de dato | Dirección | Descripción | Unidad |
|---|---|---|---|---|---|
| 16 | 0x010 | uint48 | a todos los smartIO | Marca de tiempo (Unix, 1970-01-01) | ms |
| uint8 | 0 | ||||
| uint8 | Suma de verificación | ||||
| 17 | 0x011 | ISO-TP+9 | a todos los smartIO | Interfaz de diagnóstico | |
| 18 | 0x012 | ISO-TP+9 | del smartIO activado | Interfaz de diagnóstico |
La imagen del proceso para datos de medición e información de estado se configura libremente a través de la interfaz SCPI. Con los ajustes de fábrica se envían los siguientes mensajes y contenidos en formato Motorola (MSB) con una velocidad de 500kBit:
can:msg      0x0F0,    -2, 9000, 9001, 9002
can:msg      0x0F1,    10,    0,    1
can:msg      0x0F2,    10,    2,    3
can:msg      0x0F3,    10,    4,    5
can:msg      0x0F4,    10,    6,    7
can:msg      0x0F5,   100,  200,  201
can:msg      0x0F6,   100,  202,  203
can:msg      0x0F7,   100,  204,  205
can:msg      0x0F8,   100,  206,  207
can:msg      0x0FD,  1000, 8000, 8001, 8002, 8300, 8301, 8110
| ID CAN (dec) | ID CAN (hex) | ID de parám. | Tipo de dato | Cadencia de salida | Descripción | Unidad |
|---|---|---|---|---|---|---|
| 240 | 0x0F0 | 9000 | uint40 | Startup + RTR | Serial Number240062##### | |
| 9001 | uint8 | HW Version | ||||
| 9002 | uint16 | SW Version | ||||
| 241 | 0x0F1 | 0 | float | 10 ms | Input 1, PT1-Filter | V, mA, X |
| 1 | float | Input 2, PT1-Filter | V, mA, X | |||
| 242 | 0x0F2 | 2 | float | 10 ms | Input 3, PT1-Filter | V, mA, X |
| 3 | float | Input 4, PT1-Filter | V, mA, X | |||
| 243 | 0x0F3 | 4 | float | 10 ms | Input 5, PT1-Filter | V, mA, X |
| 5 | float | Input 6, PT1-Filter | V, mA, X | |||
| 244 | 0x0F4 | 6 | float | 10 ms | Input 7, PT1-Filter | V, mA, X |
| 7 | float | Input 8, PT1-Filter | V, mA, X | |||
| 245 | 0x0F5 | 200 | float | 100 ms | Input 1, RMS[300] | V, mA, X |
| 201 | float | Input 2, RMS[300] | V, mA, X | |||
| 246 | 0x0F6 | 202 | float | 100 ms | Input 3, RMS[300] | V, mA, X |
| 203 | float | Input 4, RMS[300] | V, mA, X | |||
| 247 | 0x0F7 | 204 | float | 100 ms | Input 5, RMS[300] | V, mA, X |
| 205 | float | Input 6, RMS[300] | V, mA, X | |||
| 248 | 0x0F8 | 206 | float | 100 ms | Input 7, RMS[300] | V, mA, X |
| 207 | float | Input 8, RMS[300] | V, mA, X | |||
| 253 | 0x0FD | 8000 | uint8 | 1000 ms | CPU0 load | % |
| 8001 | uint8 | CPU1 load | % | |||
| 8002 | uint16 | PCB Temperature | 0.1 °C | |||
| 8300 | uint8 | Status SK-Filter, bool[8] | ||||
| 8301 | uint8 | Current-Modes, bool[8] | ||||
| 8110 | uint16 | Missing ADC cycles |